

天空为什么不能照搬地面?——低空经济的数据治理之争
论坛编号:CCF-Yo-26-236
2026年11月14日,YOCSEF大连观点论坛在大连软件园2号楼举办,会议邀请了众多专家学者与行业精英,围绕着“天空为什么不能照搬地面?——低空经济的数据治理之争”展开了深入的讨论与思辨。
本次论坛的引导嘉宾和特邀嘉宾包括:西南交通大学地球科学与工程学院教授叶沅鑫,微分智飞科技有限公司联合创始人周鑫,大连理工大学控制科学与工程学院副教授张雪涛,安徽大学人工智能学院教授郑爱华,华东师范大学空间人工智能学院副教授张玉康,苏州大学计算机科学与技术学院副教授曹敏。此外,YOCSEF大连分论坛20-21年度主席吴永鹏、26-27年度主席刘洋、26-27年度副主席王辉兵和徐晓璐,以及AC委员李超、于文儒、杨宏剑、安敬民、苏展等参与本次论坛交流。来自高校的代表也共同参与讨论,包括大连海洋大学教师杨王悦、大连海事大学孙璐、大连工业大学程娜等。本次论坛由大连理工大学张平平和大连民族大学孔雨秋共同主持。
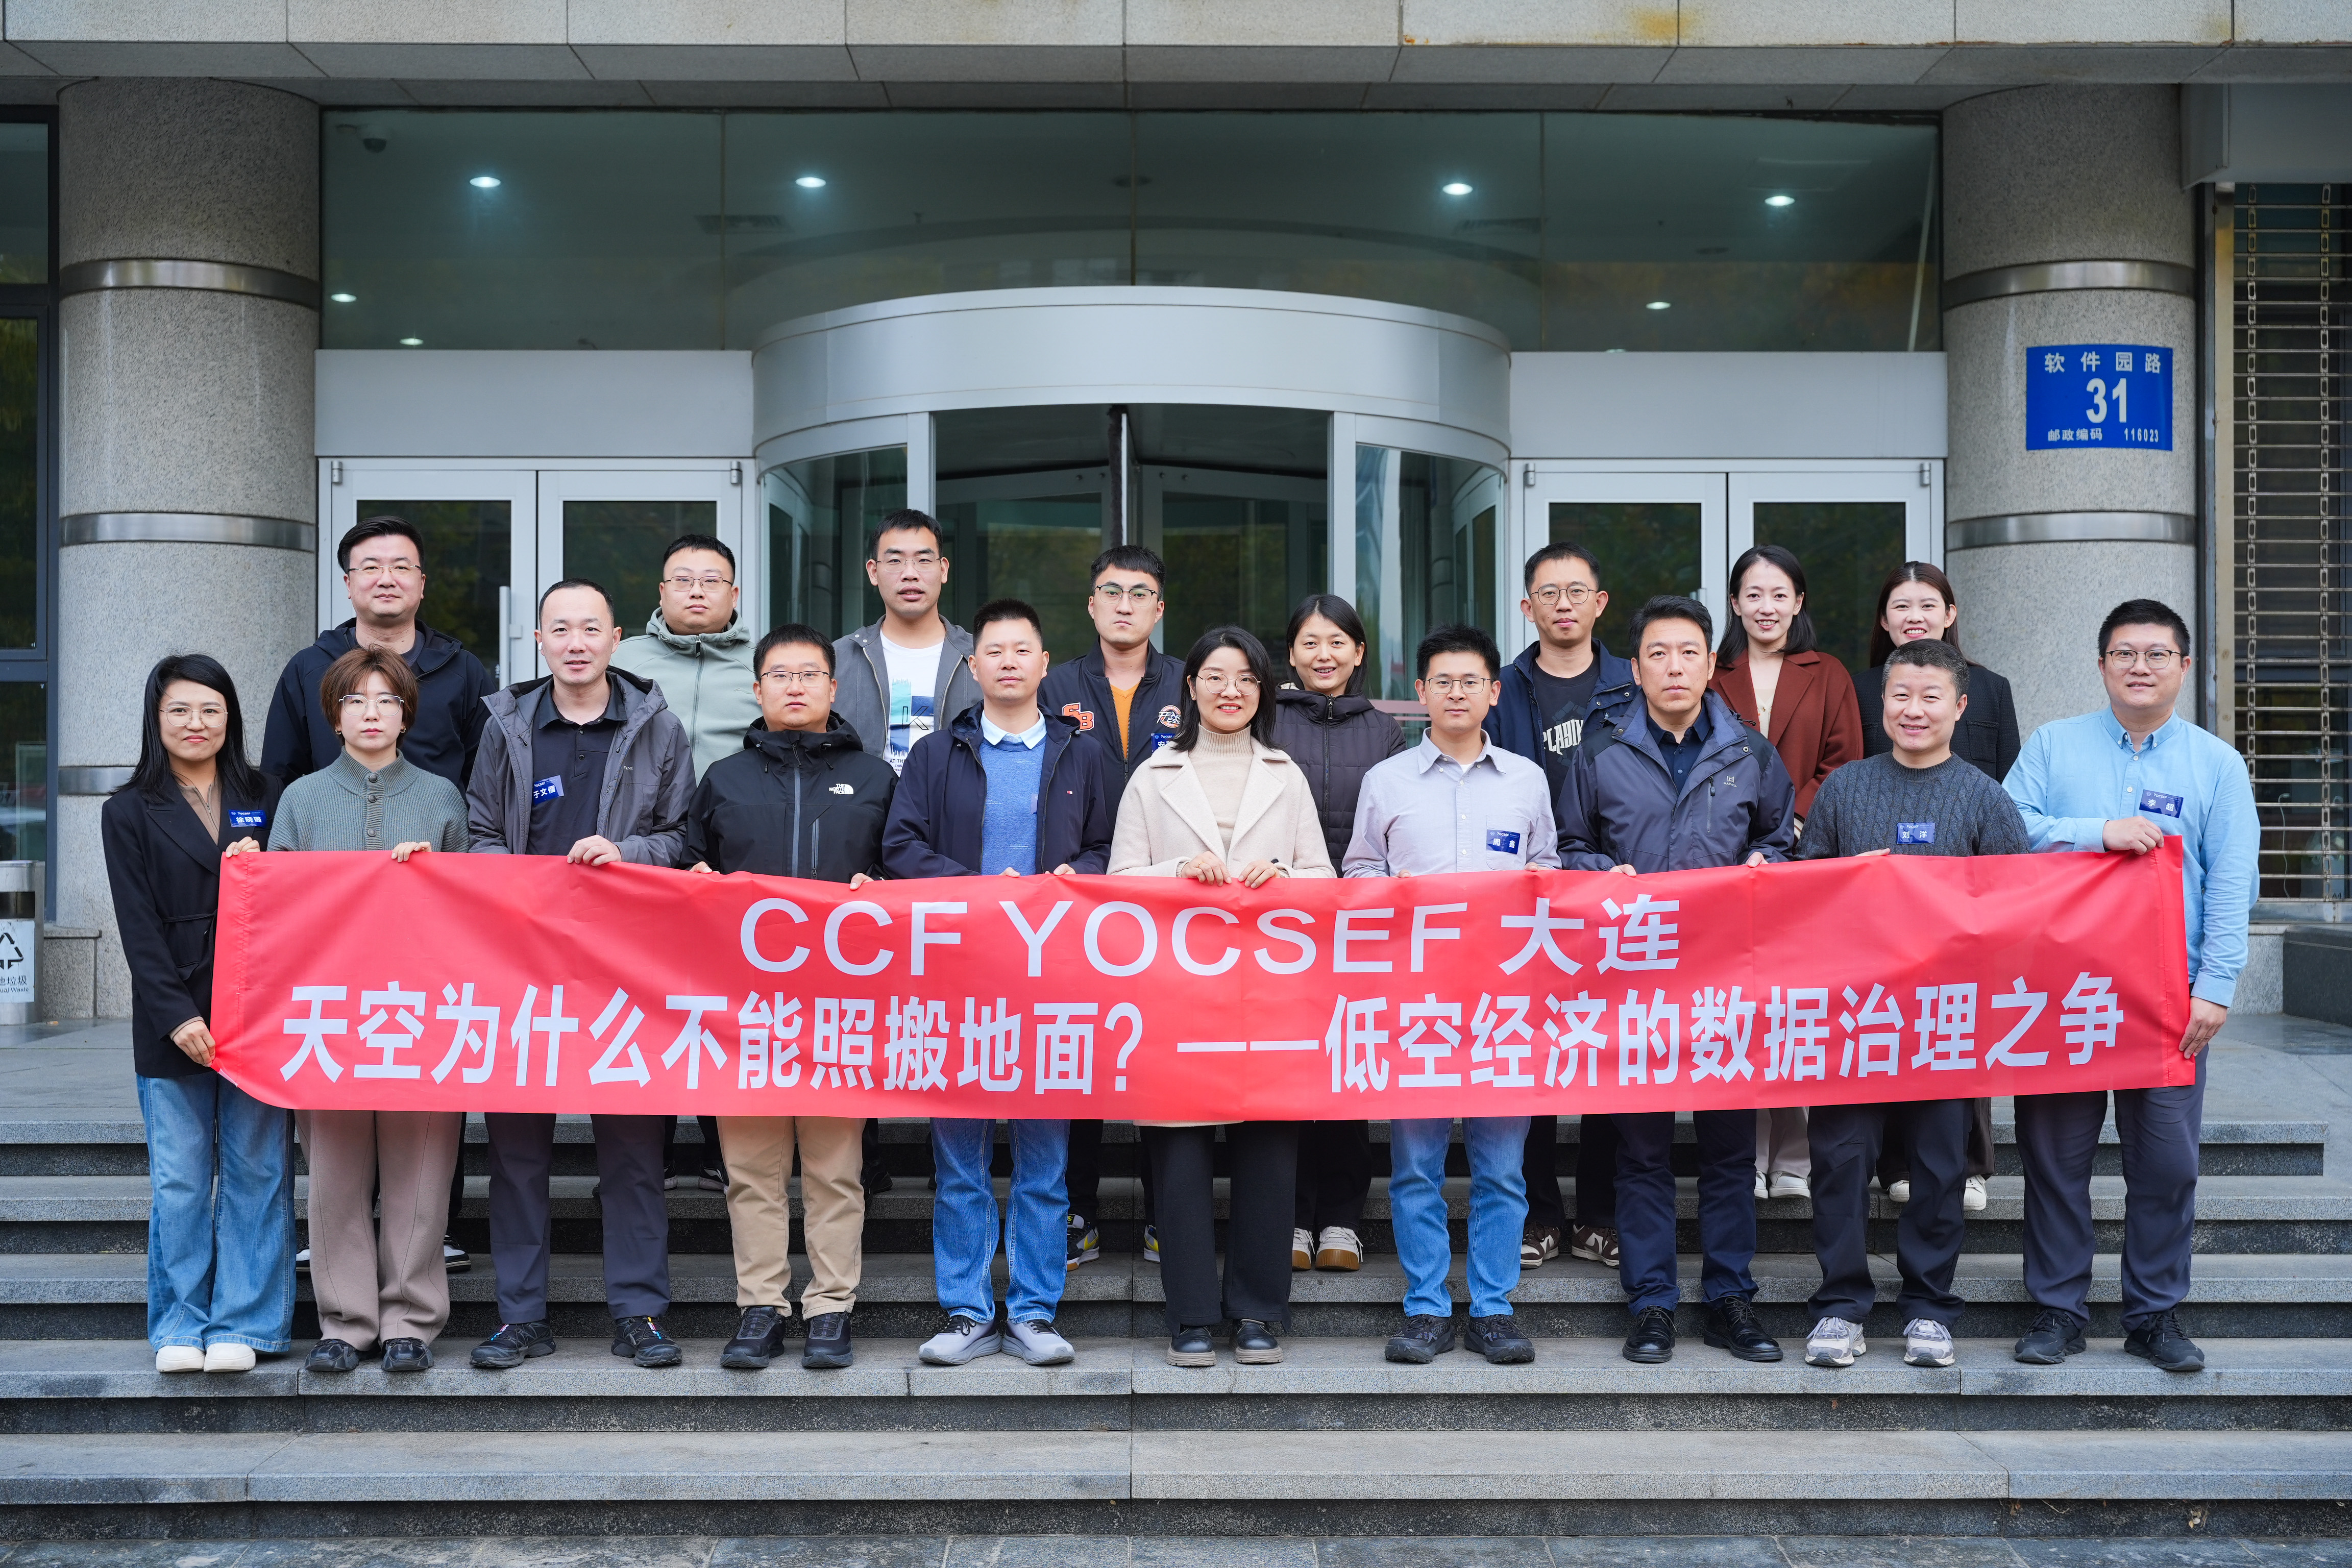
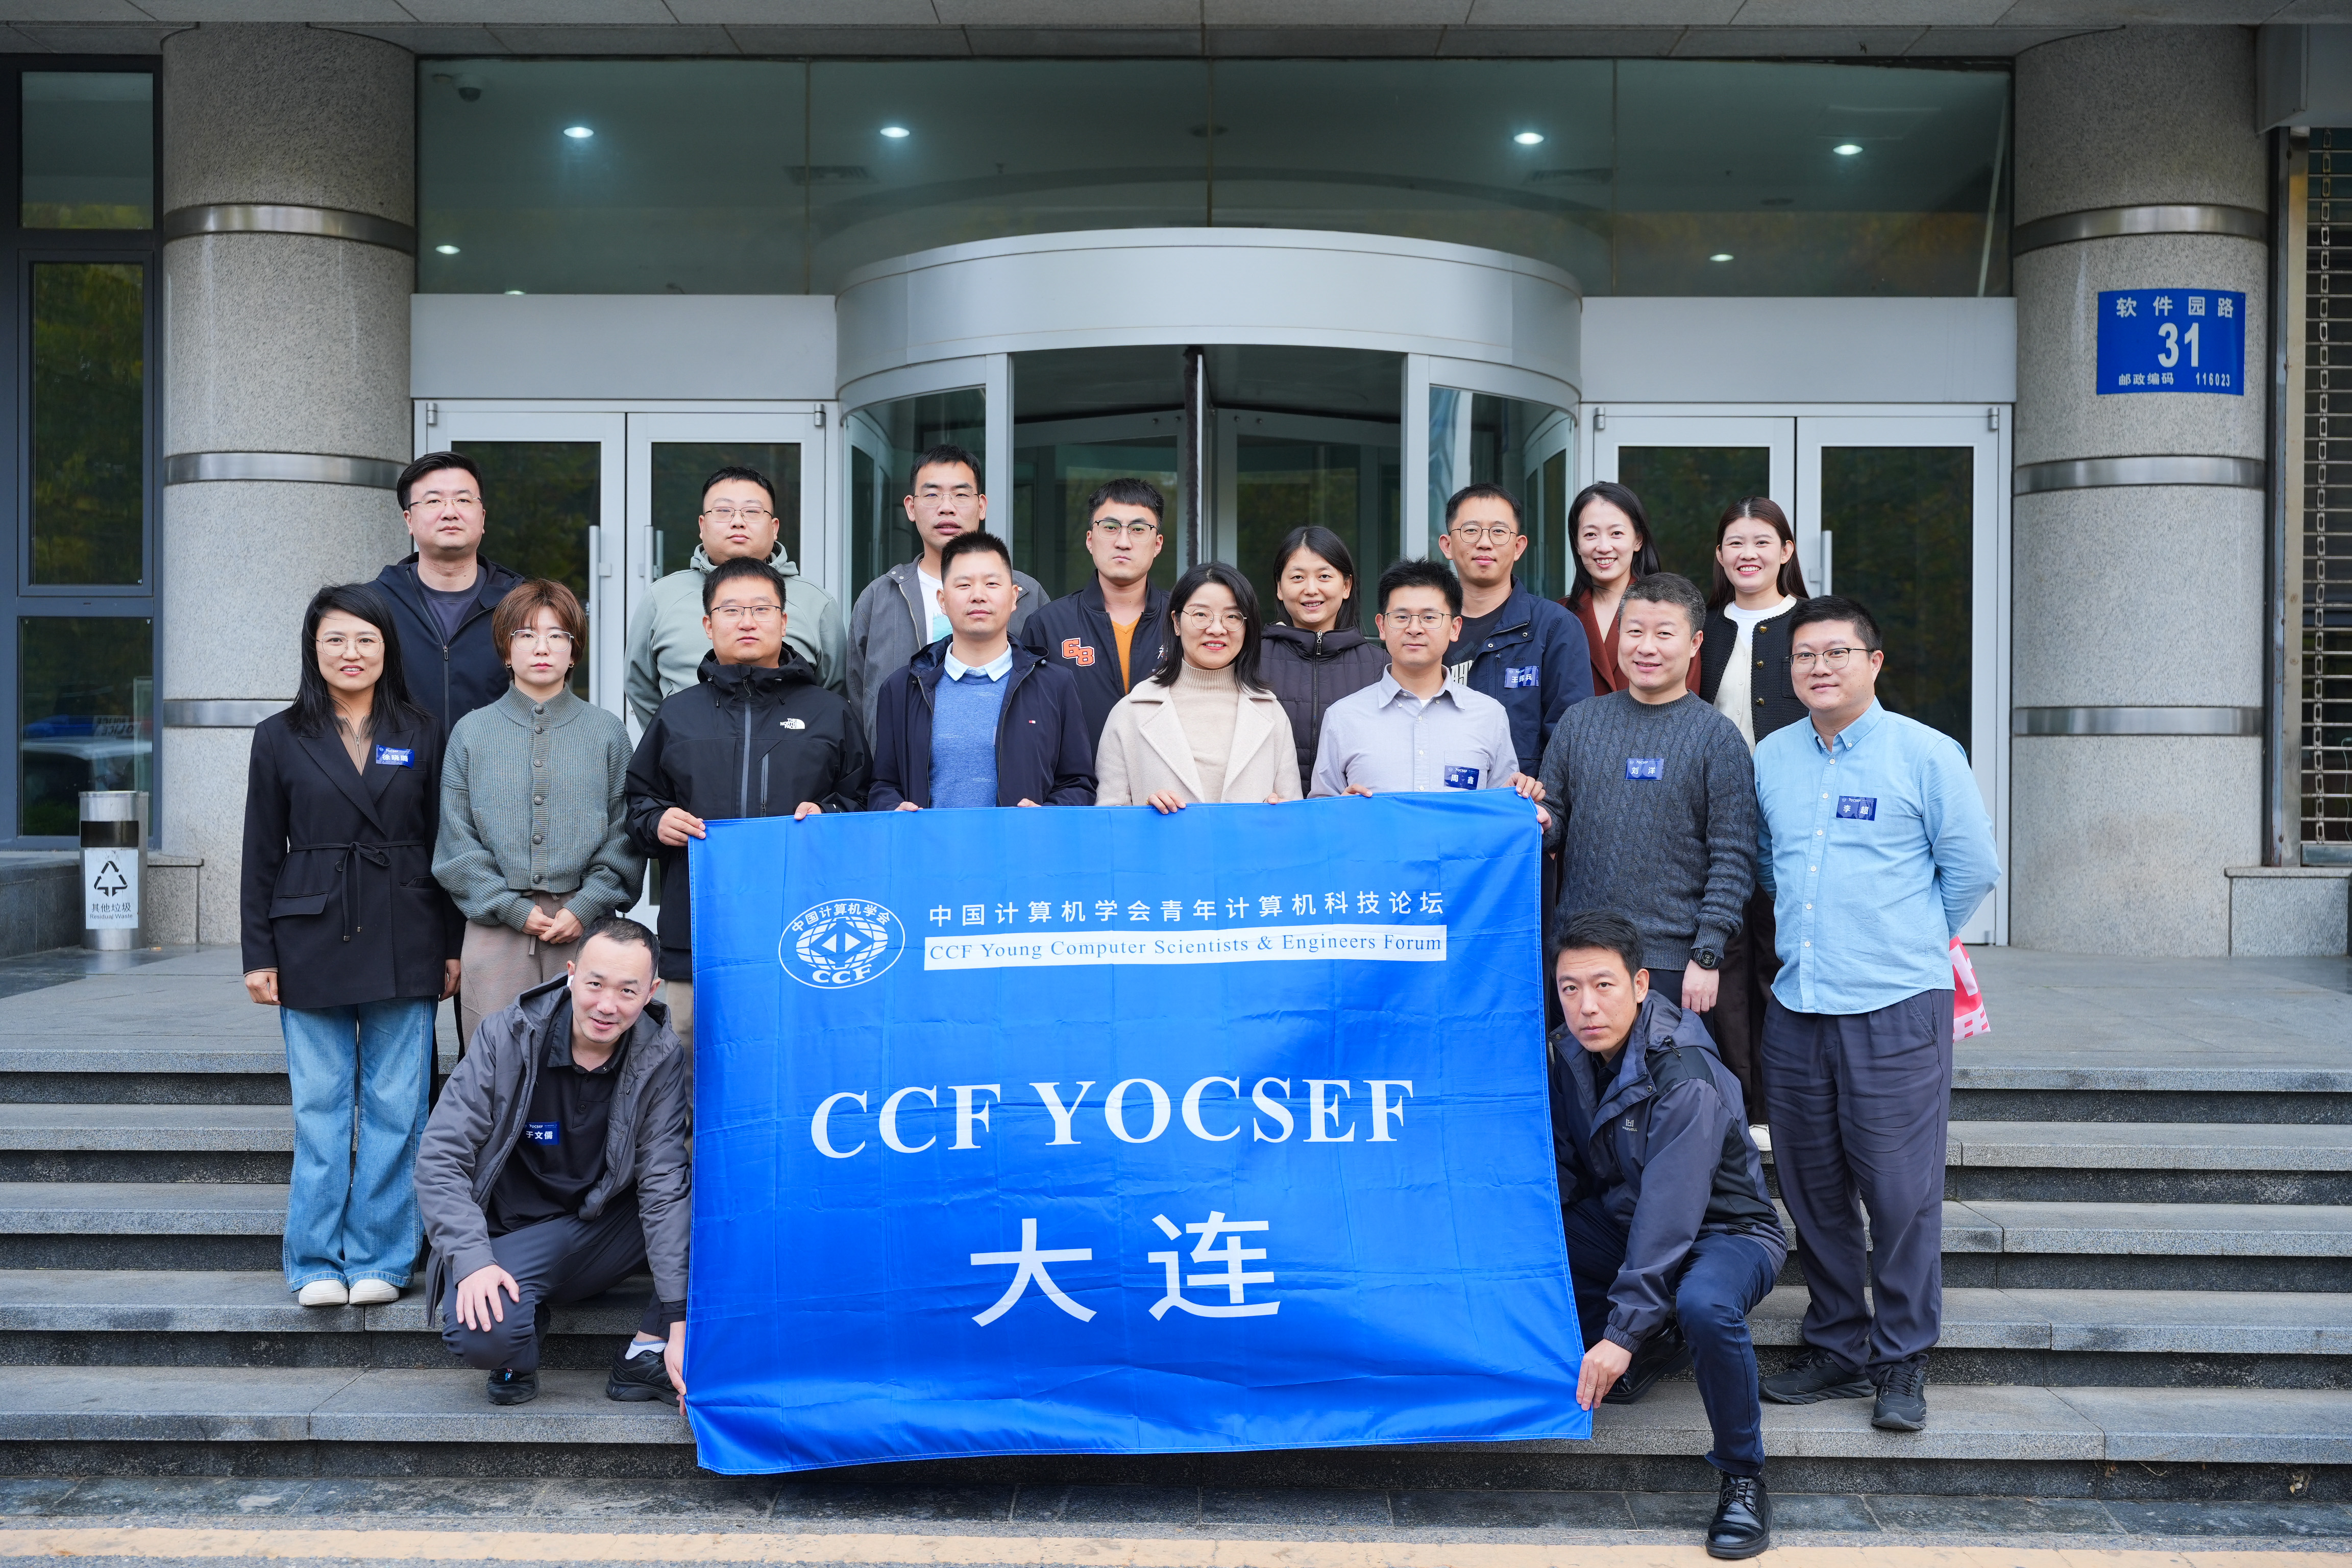
来参加会议的全体成员合影
孔雨秋在会议调研中表示,大连低空经济已具备一定技术积累和产业基础,形成“一岛三区”空间布局,以跨海航线和海岛示范应用场景为牵引,推动研发服务、产业集群及通航协同发展。无人机已在港口船舶水尺测量、山地果园农产品运输等领域落地应用,跨海长距离运输也完成验证。但从示范飞行走向常态化服务,仍需机场运营、气象服务、物流系统等多方实时提供准确有效的数据。下一步,应加强飞行计划、航迹监测、任务交付及订单支付等全流程数据治理,完善数据采集与使用规则,协同推进产业培育、飞行服务和低空智联网建设,为低空经济安全、高效发展提供支撑。
西南交通大学地球科学与工程学院教授、博士生导师叶沅鑫在论坛上围绕多模态遥感感知及低空应用作报告,介绍影像配准、融合与解析等关键技术,探讨卫星与低空无人机数据协同应用的研究进展及应用前景。叶沅鑫表示,空间信息技术正成为培育新质生产力的重要支撑。卫星、无人机等平台获取的可见光、红外等多源遥感数据,能够从不同尺度、不同视角观测地表,为资源调查、城市环境监测、灾害应急等提供信息支持。其中,卫星遥感具有大范围观测优势,低空遥感则能够获取更精细的地表信息,两者协同有助于提升空间感知能力,更好服务经济建设和国家重大需求。针对多源数据协同应用中的技术难点,叶沅鑫指出,不同平台和传感器获取的影像在空间尺度、成像机理等方面存在差异,加之地形起伏、建筑遮挡等影响,多模态影像的精准配准与有效融合仍面临挑战。实现影像空间对齐,是开展多源信息融合与后续分析的重要基础;进一步挖掘不同模态数据的互补信息,则有助于提高地物识别和场景解析能力。
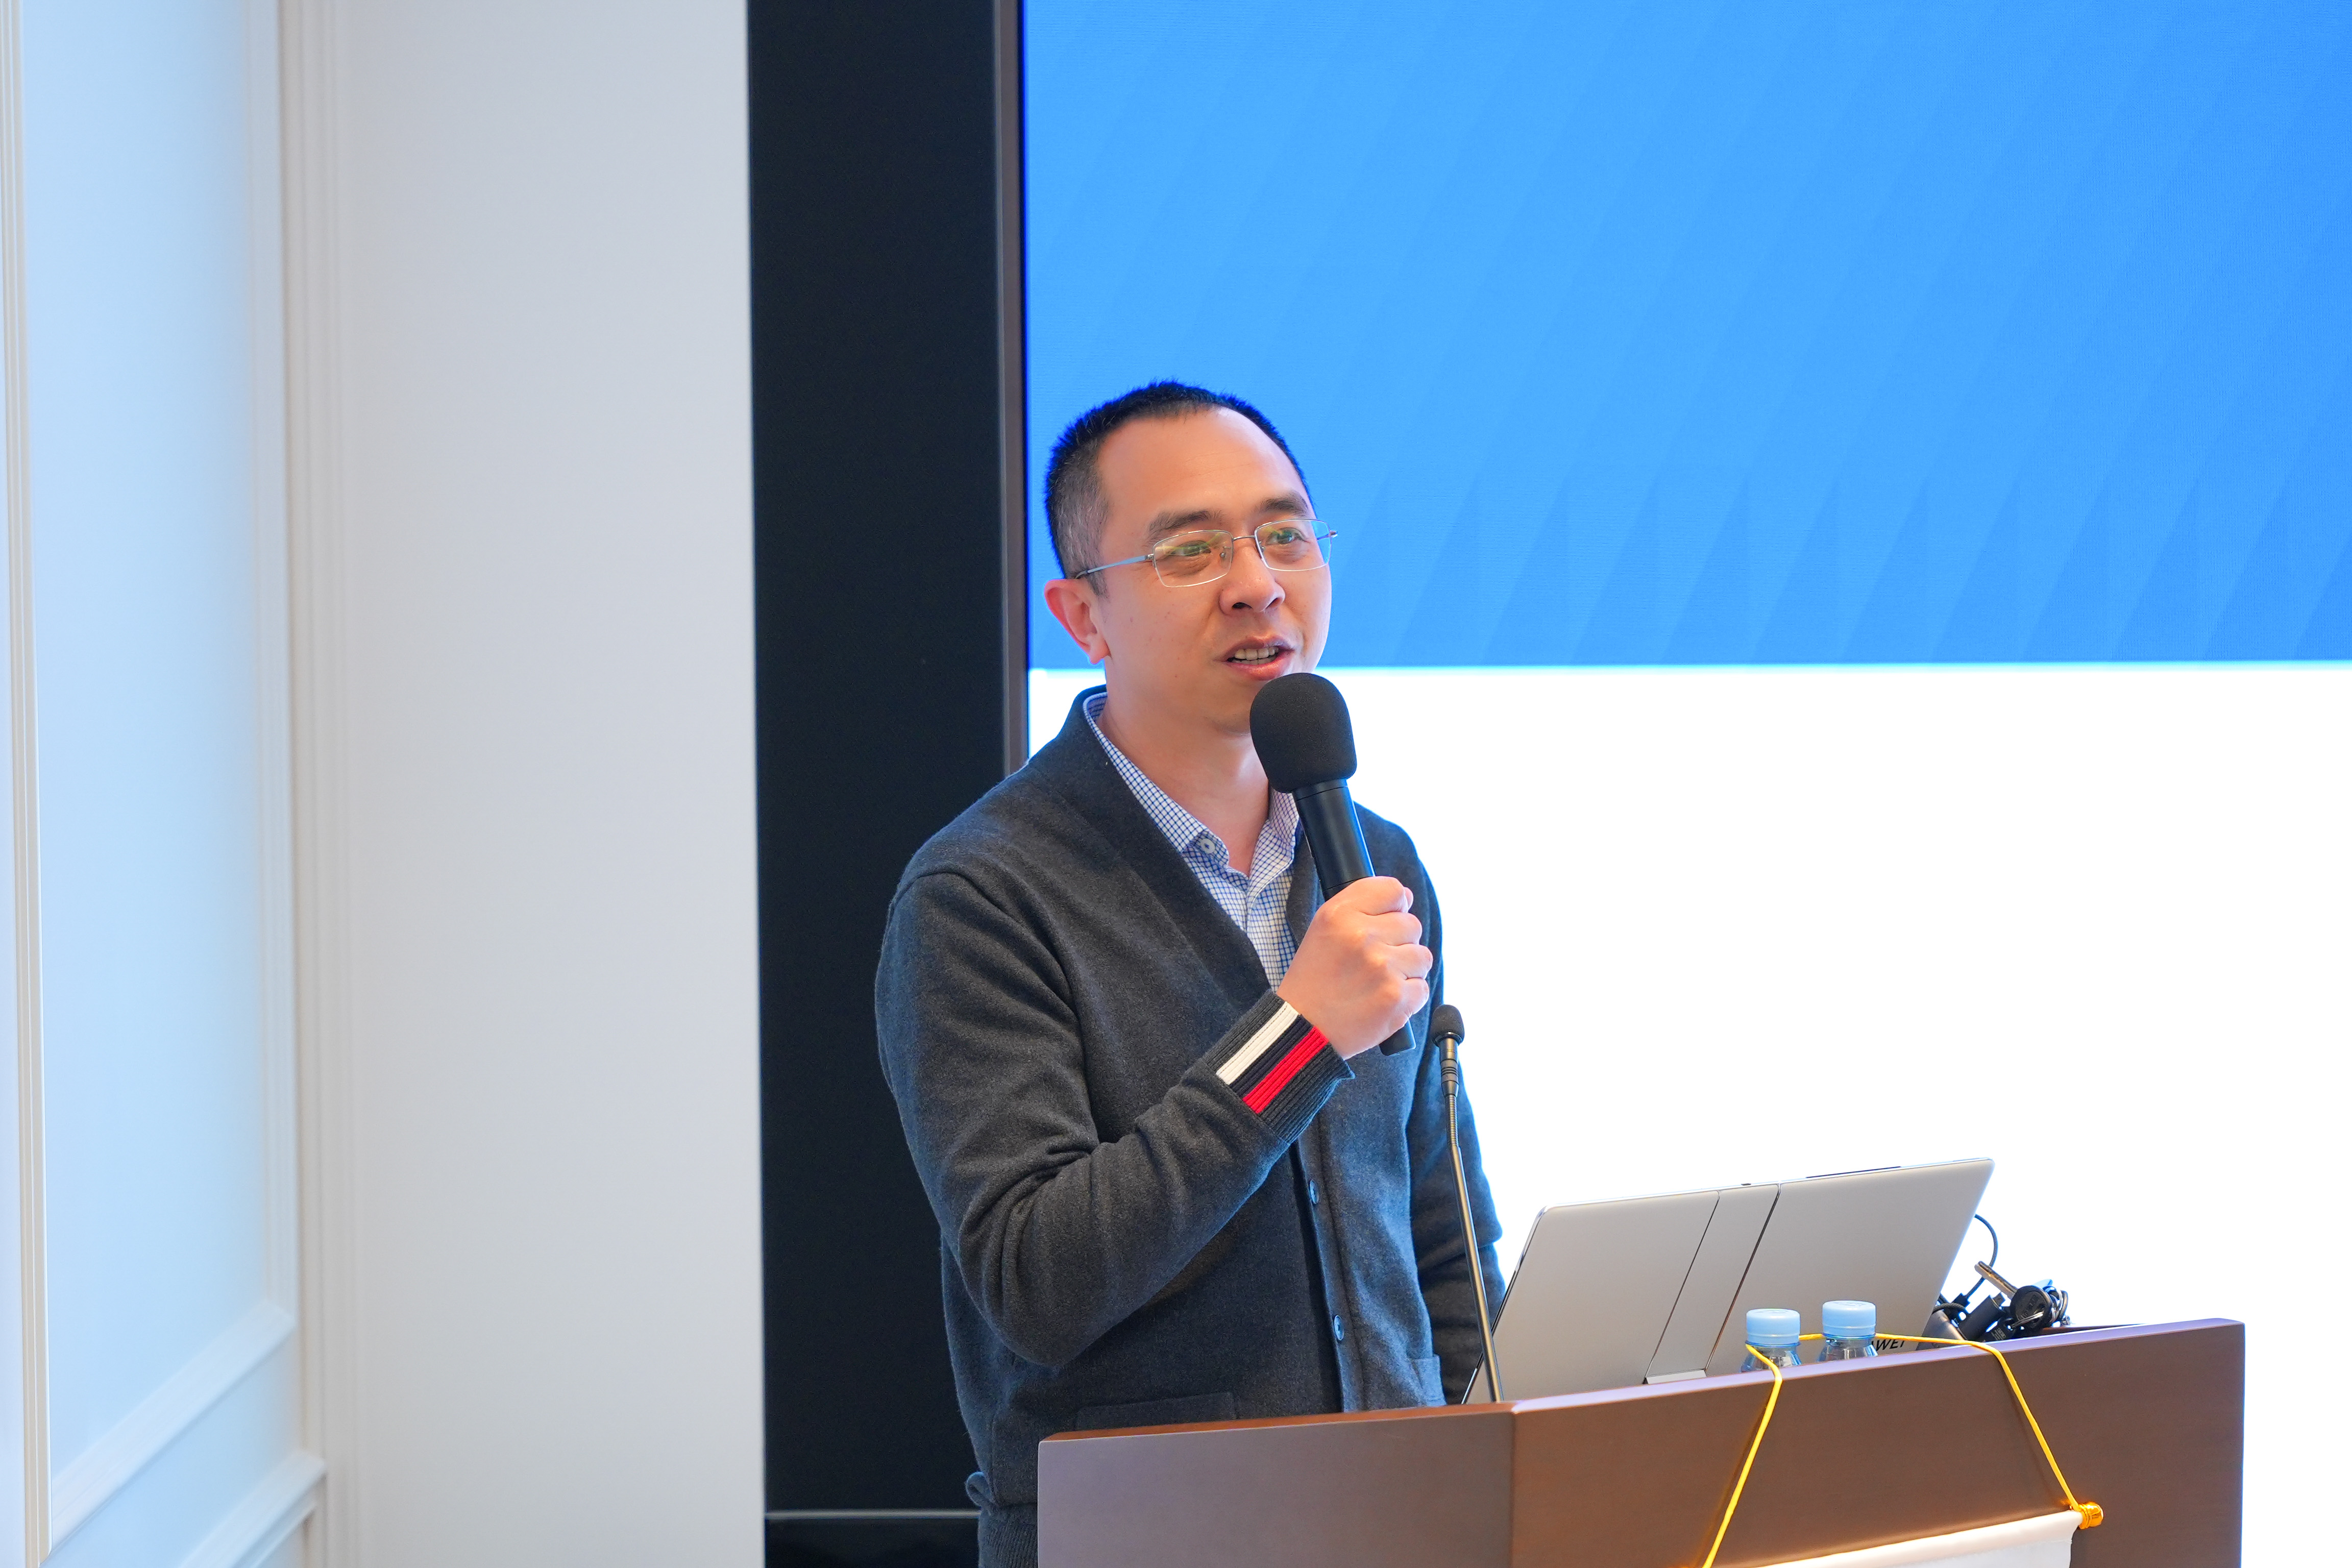
叶沅鑫 引导发言
微分智飞科技有限公司周鑫在论坛上围绕飞行机器人智能化及数据治理作报告,结合企业研发与商业化实践,介绍无人机在敏捷运动、任务理解、集群协作和端侧推理等方面的技术探索。他表示,推动无人机从执行预设指令走向自主理解环境、完成开放任务,需要充分考虑飞行场景的特殊约束,协同推进数据采集、算法训练与系统部署。周鑫指出,相较于地面机器人,飞行机器人面临高质量数据采集门槛较高、动态环境复杂、易受外部扰动、感知可能退化以及机载算力有限等挑战。特别是在高速穿越未知空间时,无人机不仅需要识别当前环境,还要及时预判前方可通行区域,并快速作出避障与控制决策。这些特点决定了飞行机器人的数据采集和治理不能简单照搬地面机器人的经验,而应确保数据能够反映真实飞行条件下的环境变化、机体状态与控制约束,减少训练数据与实际运行场景之间的偏差。针对上述挑战,周鑫介绍了由“敏捷运动小脑”“通用任务大脑”与高效训练推理体系构成的技术架构。其中,“小脑”侧重实时运动控制和快速风险响应,“大脑”侧重环境理解、任务拆解与决策执行,两者协同支撑无人机在复杂场景中的自主作业。报告展示了仅依靠机载摄像头与计算单元、不依赖外部定位和计算的窄缝穿越、高机动飞行及动态避障等演示,体现了感知与控制紧密协同的重要性。
在通用任务能力方面,周鑫展示了飞行机器人根据自然语言指令寻找目标、抓取不同形状物品,以及结合导航工具执行较长流程任务的探索。他表示,世界模型等技术可为环境理解与行动决策提供支持,但从技术原型走向稳定应用,仍需重视系统实现和工程优化,提升任务完成效率与可靠性。此外,周鑫介绍了多机器人集群在复杂空间穿越、协同抓取及长链条任务协作方面的研究,并分享端侧推理加速与云端训练框架的优化实践。他强调,飞行机器人的智能化需要将数据、模型、控制和算力统筹设计,在真实飞行约束下形成训练、部署与反馈的闭环,推动自主飞行技术向实际服务场景转化。
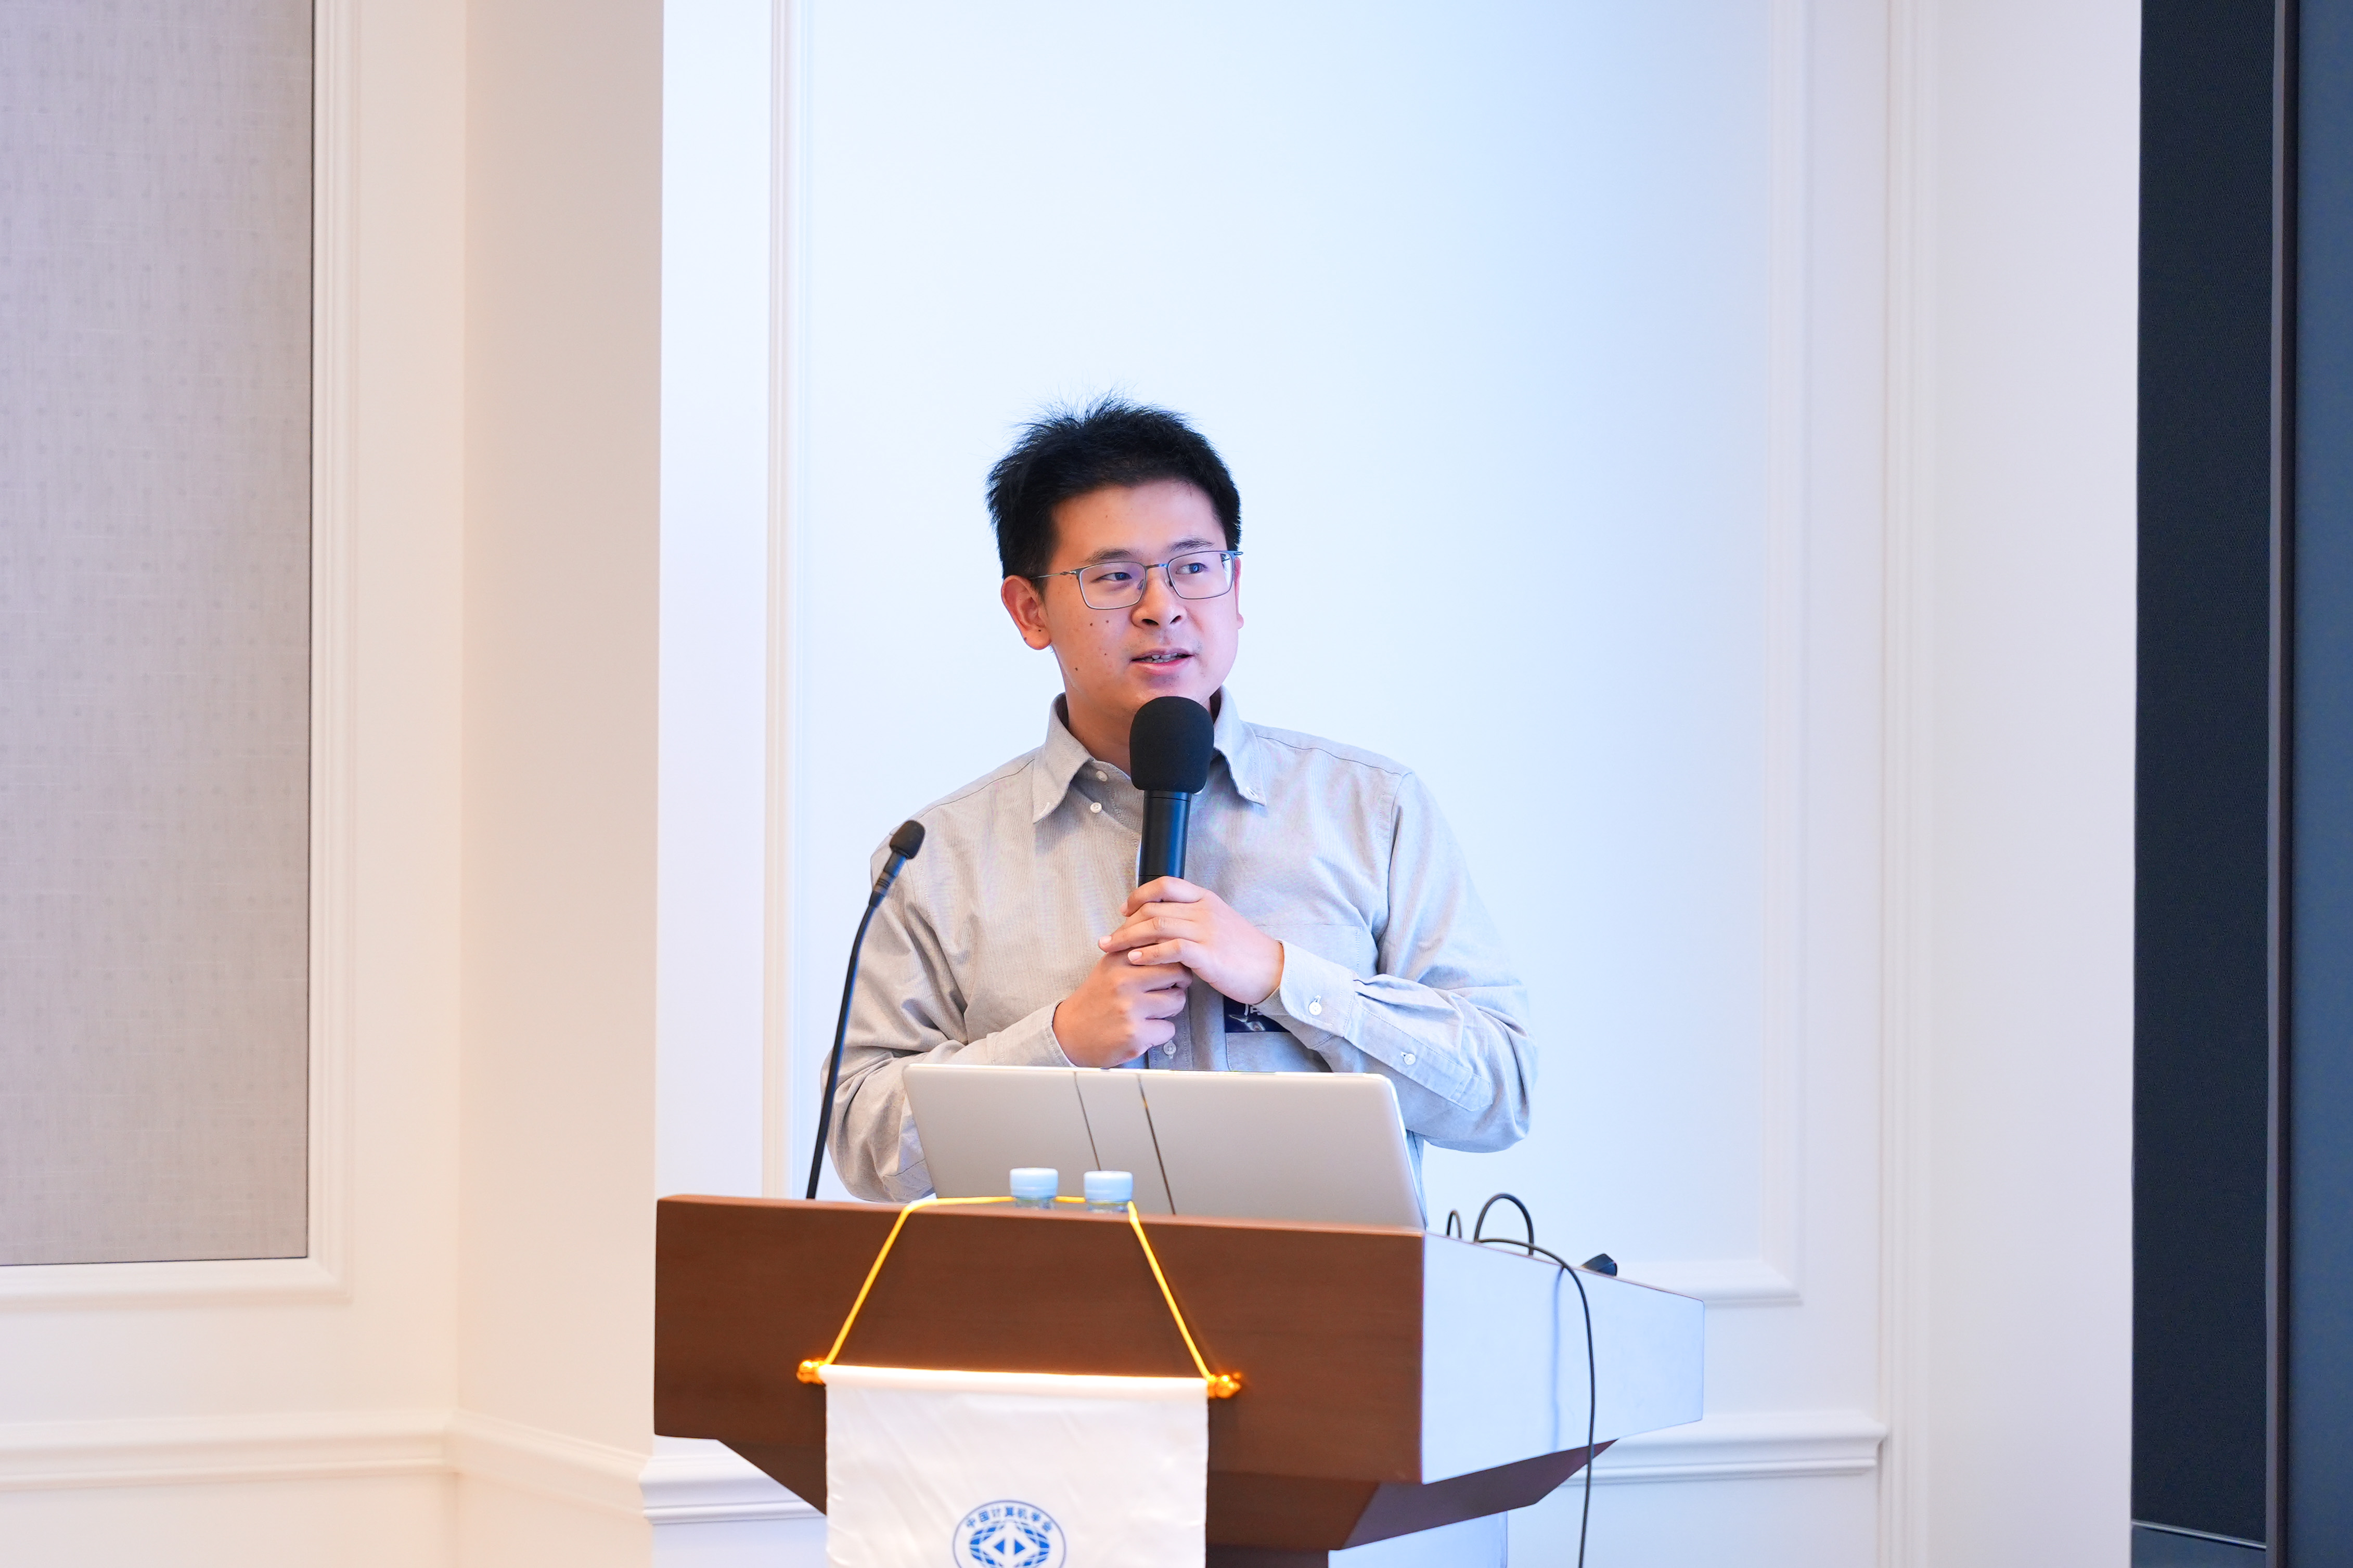
周鑫 引导发言
大连理工大学控制科学与工程学院副教授、博士生导师张雪涛在论坛上围绕复杂环境下多无人机协同目标追踪作报告,介绍团队在感知引导的轨迹优化、多机感知互补及子母机分布式追踪等方面的研究进展,分享相关实验验证与应用探索。张雪涛表示,随着无人机自主化水平不断提升,目标追踪任务正从室外向室内、从单目标向多目标、从单机向多机协同拓展。面对复杂障碍环境,如何兼顾安全飞行与稳定追踪、通过多机协作提升目标可见性,以及优化多目标任务分配,是实现持续可靠追踪需要解决的关键问题。
在单机追踪方面,张雪涛介绍了感知引导的轨迹优化方法。针对无人机视觉传感器视角受限、目标容易被障碍物遮挡等问题,团队将飞行安全与目标可见性纳入轨迹规划,协同考虑避障要求和观测需求,提升复杂环境下的追踪稳定性。相关方法通过走廊等场景实验及对比测试进行了验证。在多机协同方面,团队探索以感知互补驱动联合目标追踪,通过不同无人机之间的视角配合与轨迹协同,改善目标及周边障碍物的观测条件。张雪涛介绍,团队开展了三架无人机协同追踪单个移动目标的实验,并针对协助规划方式存在的局限,进一步研究互补视野分配与分布式协同方法,增强各无人机自主执行任务的能力。
面向区域内多目标持续跟踪,张雪涛重点介绍了基于子母机架构的联合覆盖与分布式追踪方法。该方法通过协同定位实现坐标统一,由母机提供较大范围的环境与目标观测信息,结合目标检测、跟踪和子机动态任务分配,组织多架子机开展协同追踪。团队已利用一架母机和三架子机进行实验验证,并在西藏林芝开展相关场景测试,探索基于激光雷达感知的自主协同追踪应用。此外,张雪涛分享了团队在三峡水电站巡检及空地协同方面的工作。他表示,针对无人机续航时间有限等实际约束,团队正探索结合地面平台与充电设施的协同作业方式,并持续推进定位、建图、规划与自主探索等关键技术研究,为复杂环境下无人系统的可靠运行和应用拓展提供支撑。
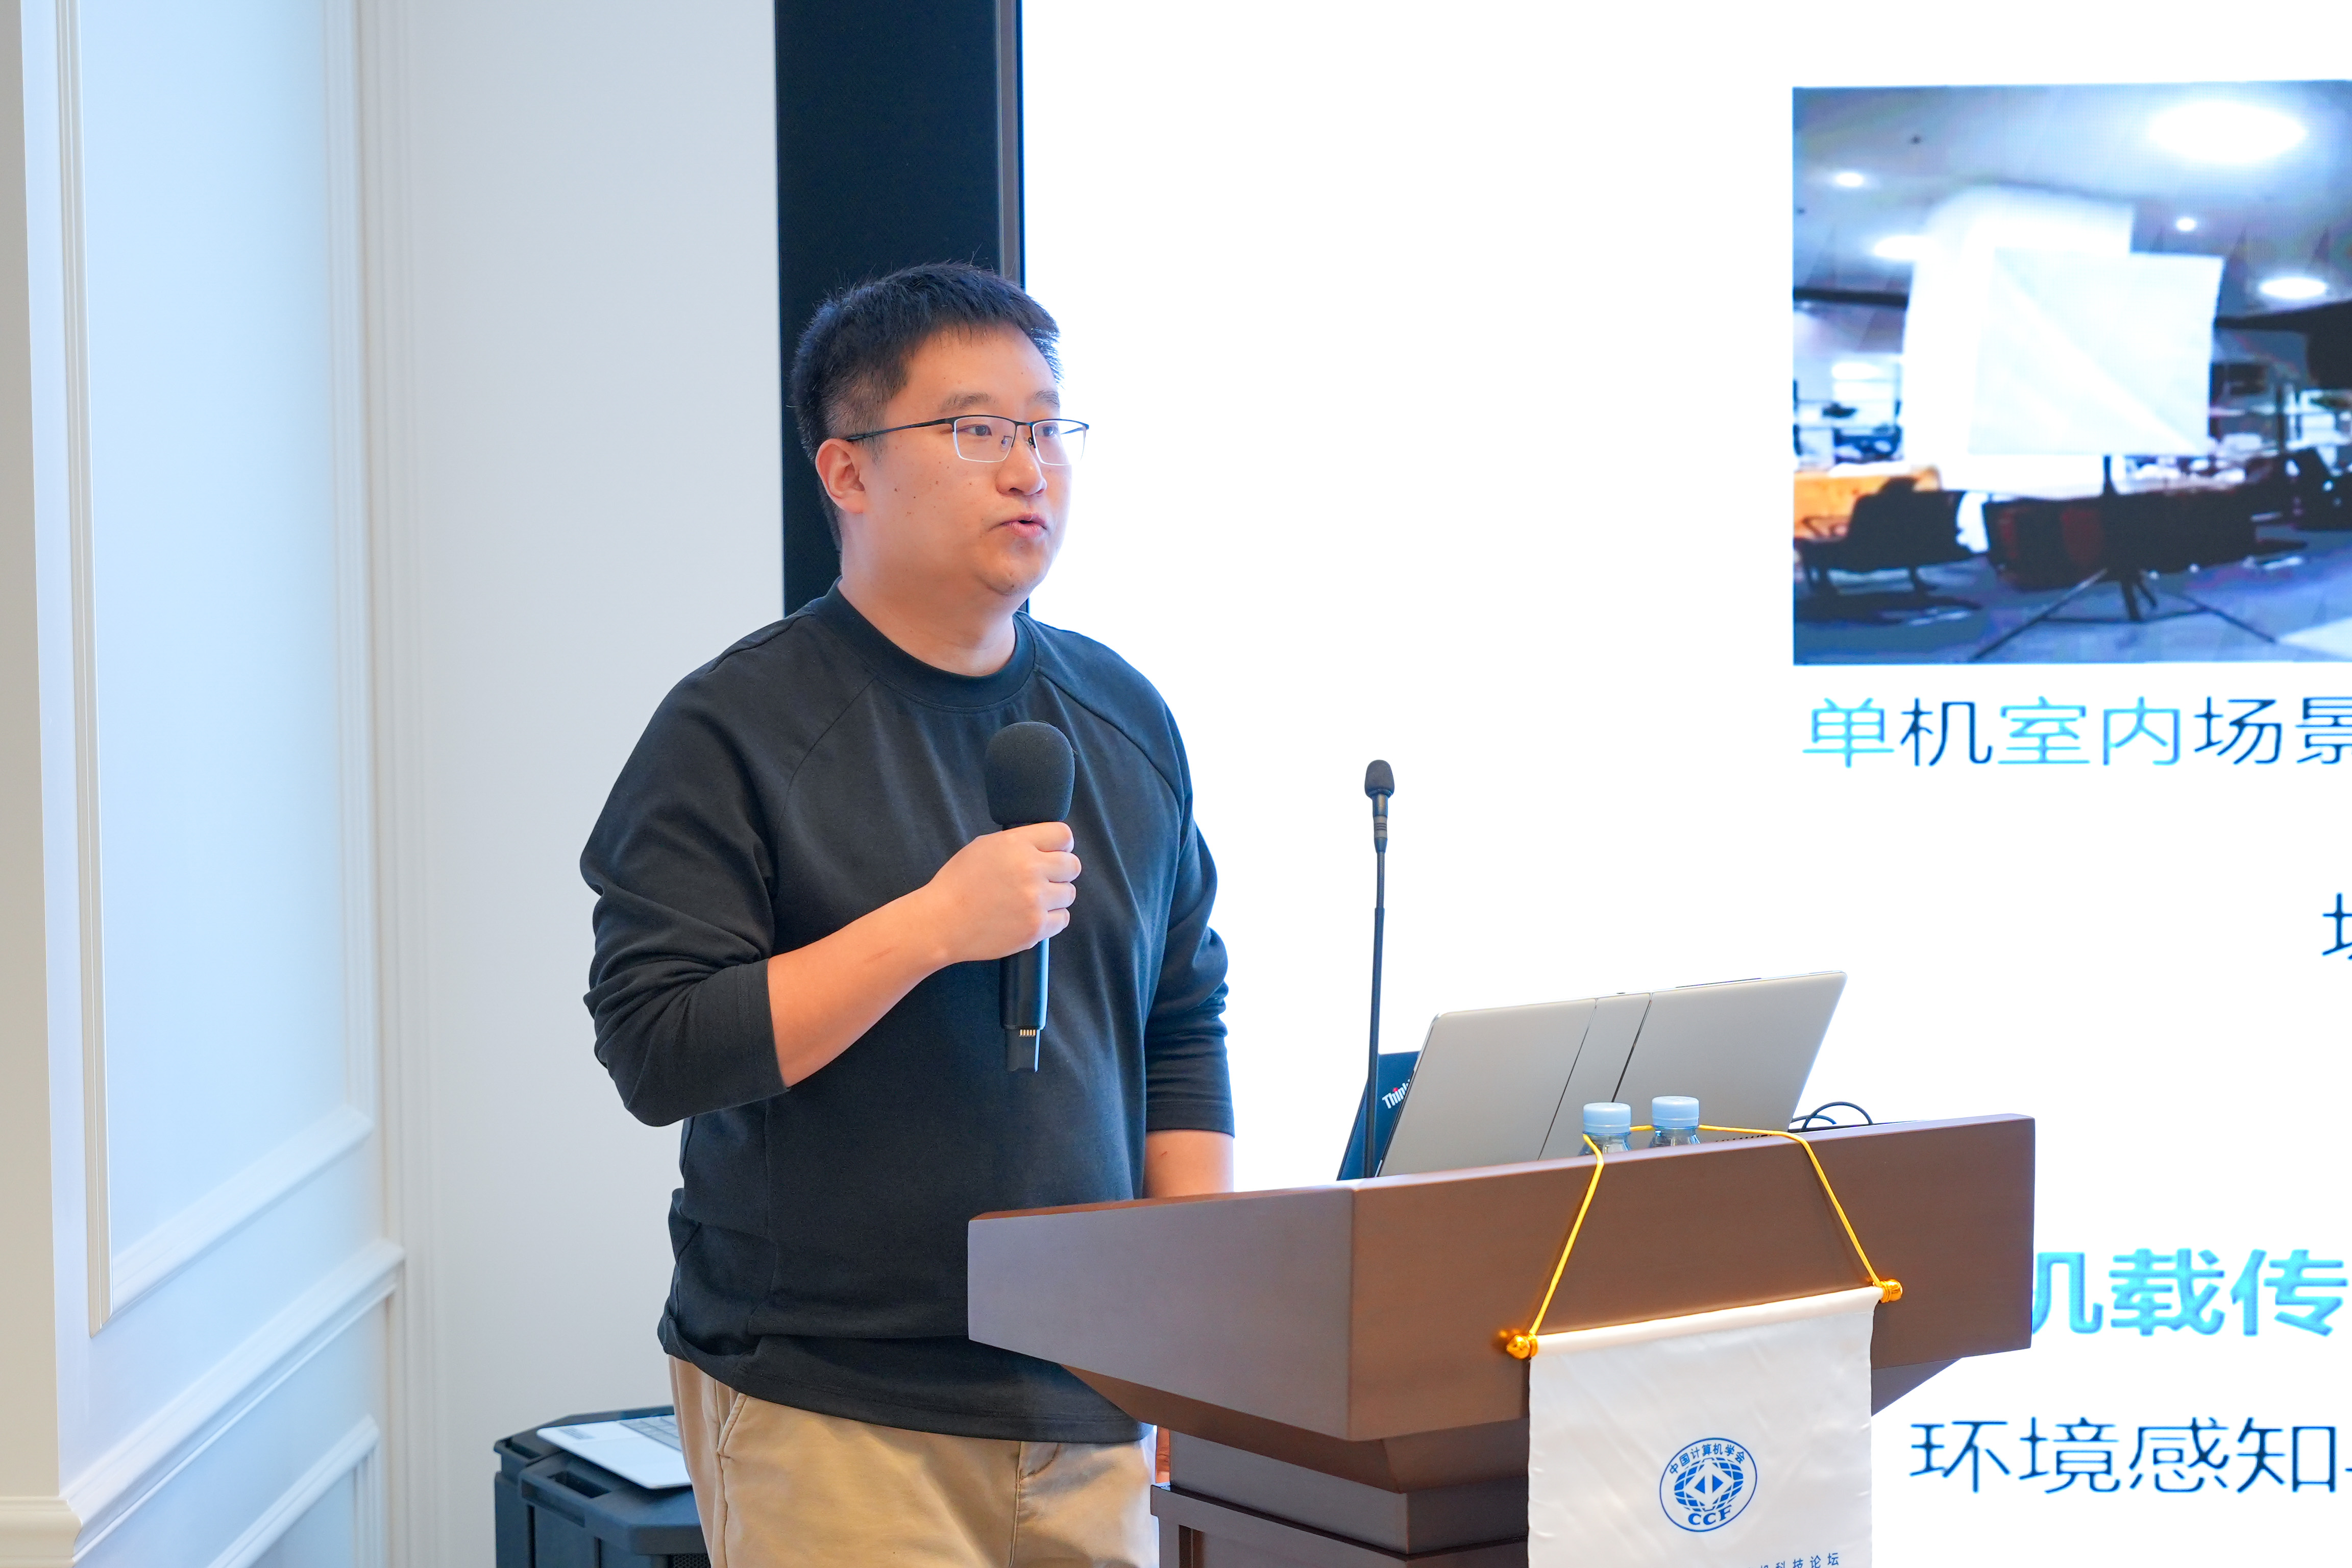
张雪涛 引导发言
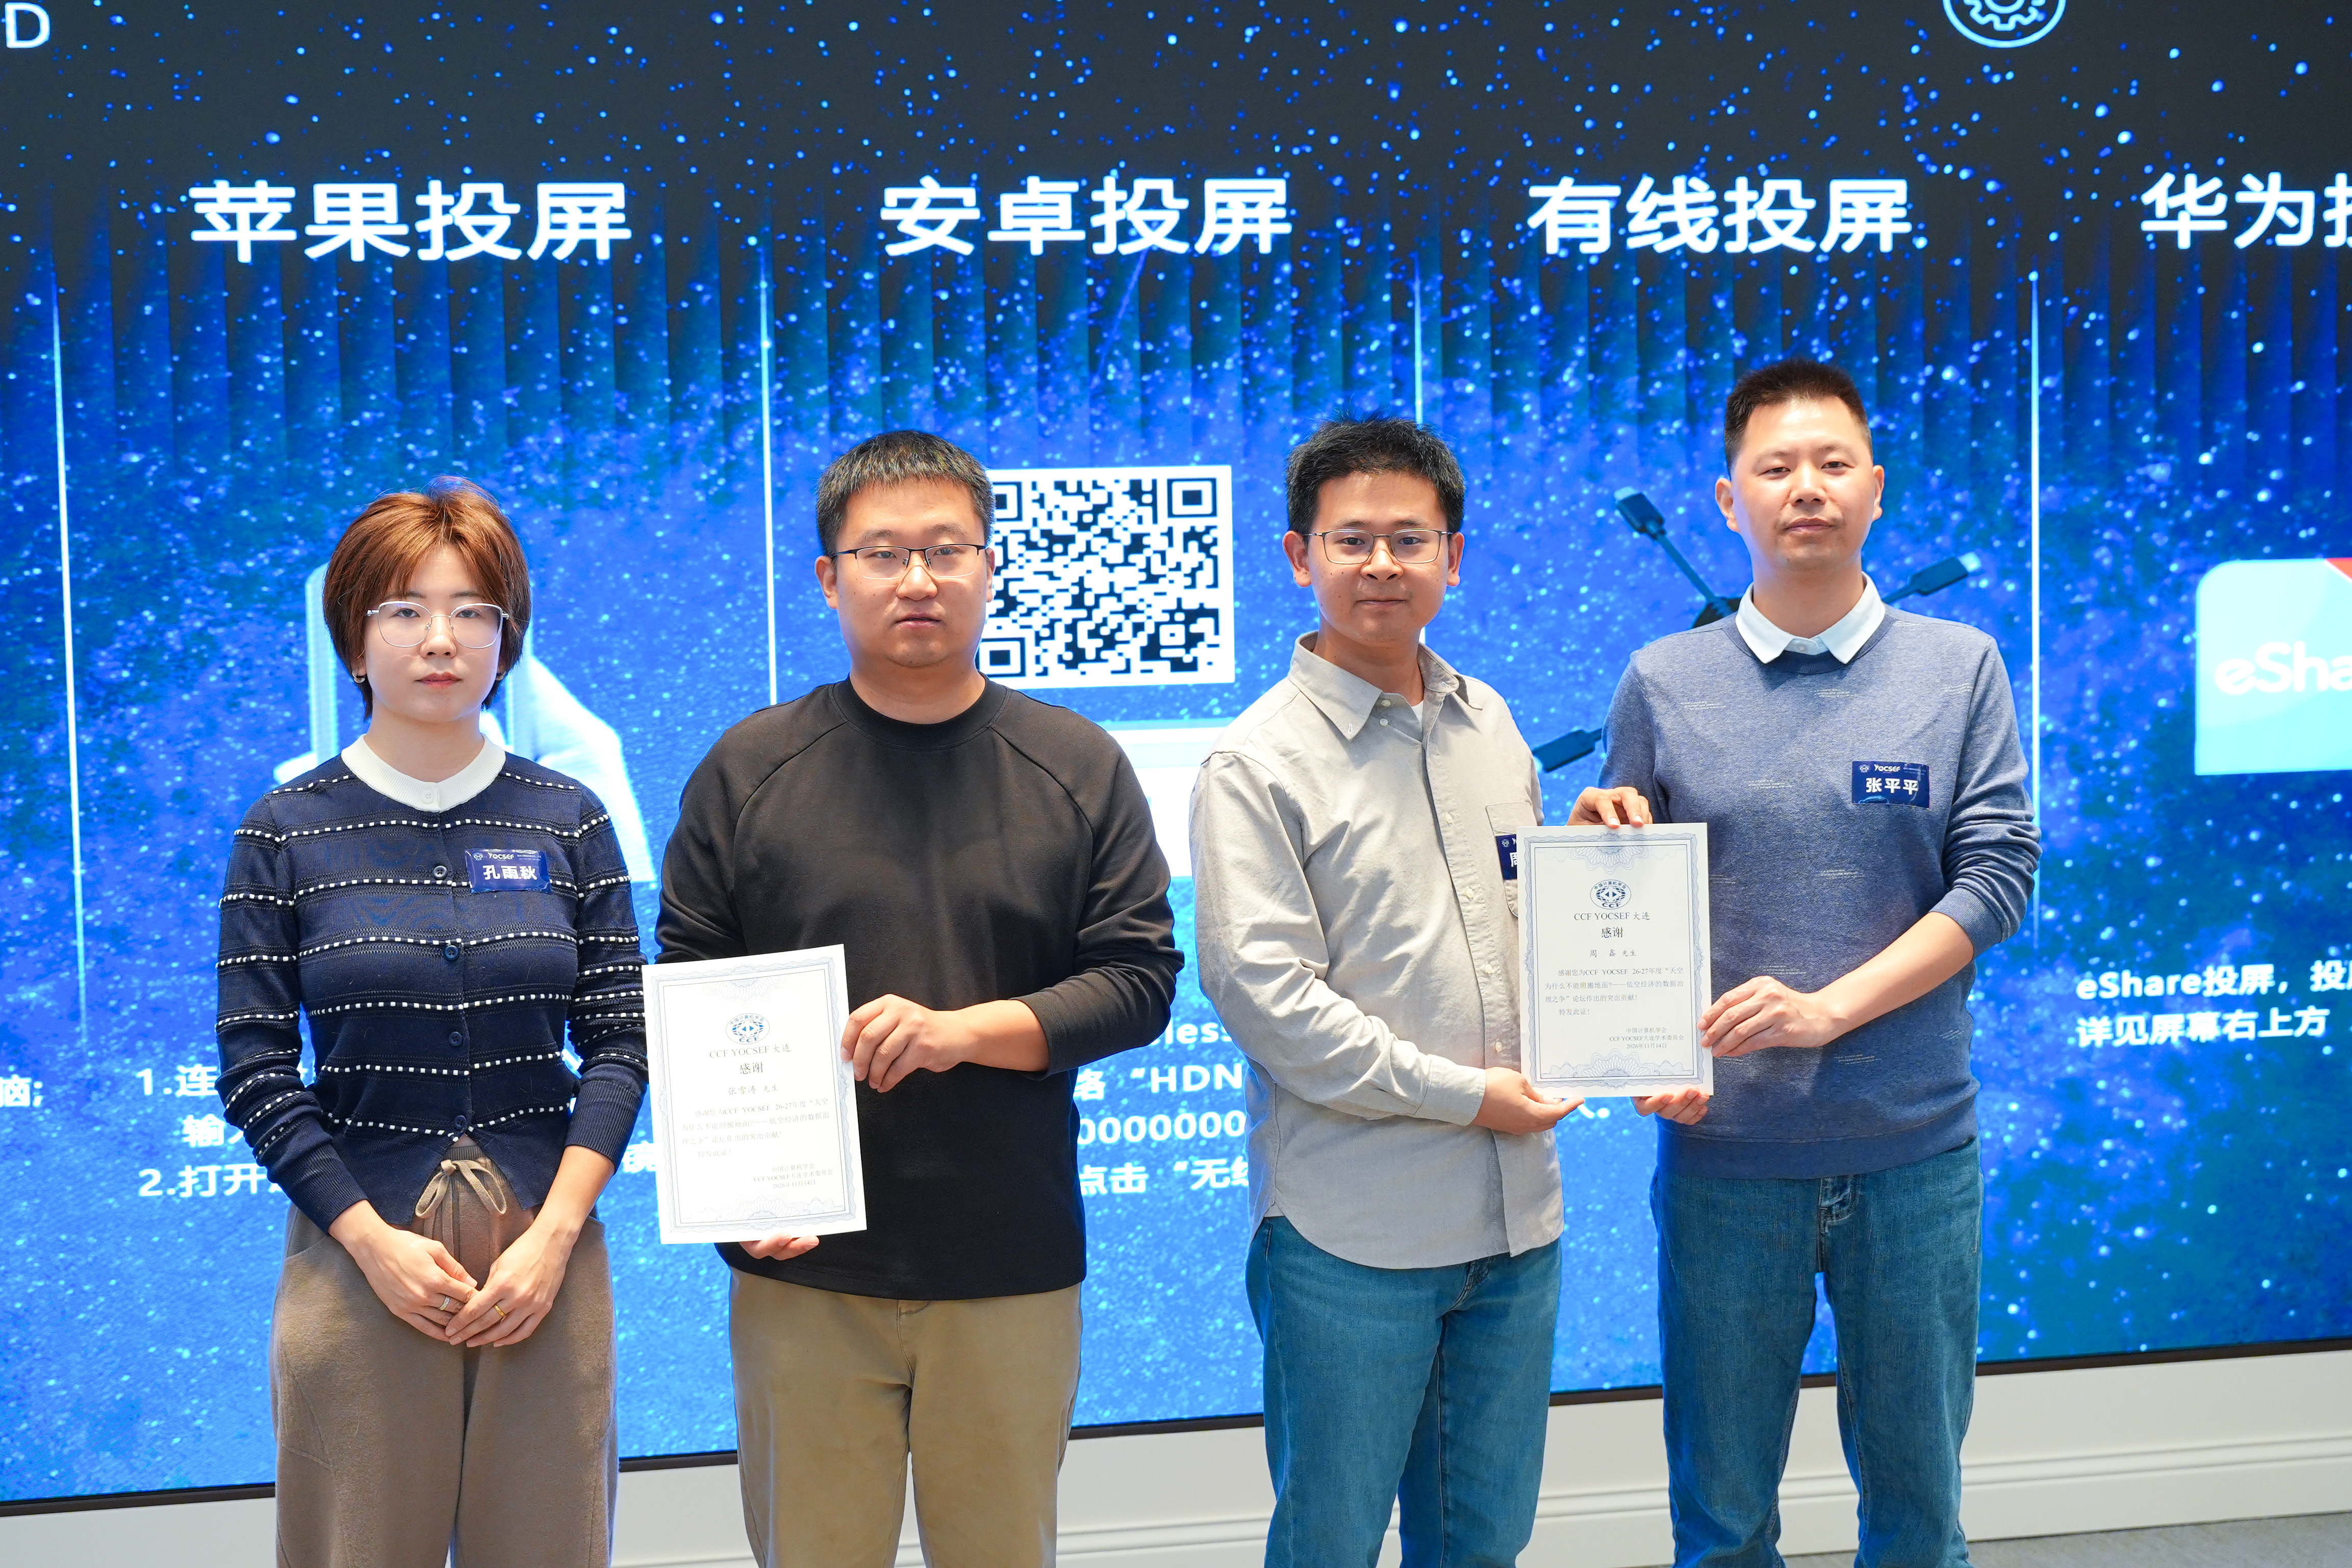
颁发感谢牌
在论坛思辨讨论环节,来自高校和企业的与会嘉宾围绕低空经济的发展定位、安全治理与数据治理展开交流。三个议题层层递进,从“低空经济是什么”延伸至“如何管理”“如何借鉴既有经验”,呈现了低空经济从技术探索走向规模化应用过程中需要面对的关键问题。
思辨议题一:低空经济究竟是传统交通的延伸,还是一种新的数字基础设施?
发展定位:既是交通拓展,也是数字能力建设
围绕“低空经济究竟是传统交通的延伸,还是一种新的数字基础设施”,嘉宾从物流配送、农业监测、电力巡检、测绘等应用出发,讨论低空经济的不同属性。
苏州大学曹敏认为,这一问题应结合具体场景判断。药品、血液和农产品等物资配送,体现了传统交通向立体空间的拓展;复杂地形观测、农业监测等应用,则通过获取空间信息服务下游产业,更具有数字基础设施的特征。
部分嘉宾进一步指出,无人机不仅运输货物,也承担数据采集与传输任务,其价值不应仅以空间位移衡量。随着应用拓展,感知、通信、计算、自主决策与飞行信息服务将成为重要支撑。企业代表表示,发展低空经济既要提升飞行器能力,也要完善配套信息服务,使低空系统能够持续、可靠地服务实际需求。
|
|
|
|
|
|
|
|
|
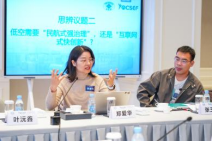
思辨议题二:低空需要“民航式强治理”,还是“互联网式快创新”?
治理路径:安全底线与创新空间如何兼顾
围绕“低空需要‘民航式强治理’,还是‘互联网式快创新’”,讨论呈现出不同侧重。一部分嘉宾强调,低空飞行涉及公共安全,尤其在人口密集区域或高风险场景下,应重视准入审查、运行规范、人员资质与整体规划。随着飞行规模扩大,更需要形成跨部门协同、规则明确的治理体系。
另一部分嘉宾则关注过度管控对科研试验和企业创新的影响,认为审批流程复杂、可飞区域信息不清晰等问题,可能增加技术验证成本,压缩新场景探索空间。有企业代表结合实际经历提出,无论采用何种治理方式,都应向使用者准确传递禁限飞范围、申请要求及运行条件,提升规则的透明度与可执行性。
讨论中,亦有嘉宾提出按照区域、飞行器类型和任务风险实行差异化管理:对高风险运行保持严格约束,对具备安全条件的低风险试验提供灵活空间,并利用运行数据持续完善标准。与此同时,也有观点提醒,不能简单套用互联网“先发展、后治理”的经验,应警惕事故及其引发的监管收紧对行业造成反复影响。安全保障与创新活力如何协调,仍需在制度与技术层面持续探索。
|
|
|
|
|
|
|
|
|
思辨议题三:过去交通领域的数据治理经验,究竟是低空经济的捷径,还是最危险的路径依赖?
数据治理:借鉴成熟经验,避免简单照搬。
围绕“过去交通领域的数据治理经验,究竟是低空经济的捷径,还是最危险的路径依赖”,嘉宾重点分析了传统交通与低空运行的差异。
议题引导发言指出,低空空域与地面路网具有不同的运行逻辑。传统交通较多依托固定线路和成熟的组织体系,低空应用则涉及三维空间、多样化任务和较为分散的运营主体,还需应对鸟类、电线、突发干扰等环境因素。因此,传统交通的数据治理方法难以未经调整直接迁移至低空场景。
有嘉宾结合智慧交通知识图谱、交通流推演及铁路分段管理等经验表示,既有方法具有参考价值,但需要重新检验其适用条件,避免将旧有技术框架和组织边界固化为新领域的限制。也有观点强调,规则并不必然阻碍创新,合理约束能够缩小系统决策空间,降低算法训练与协同运行的复杂度,使智能技术更容易落地。
讨论还提出,应重视传统交通发展中暴露的问题,将其作为低空系统建设的预警和借鉴,在保留有效经验的同时,探索适应三维空间、动态运行与多主体协作的新型数据治理方式。
|
|
|
|
|
|
|
|
|
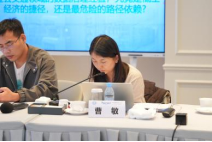
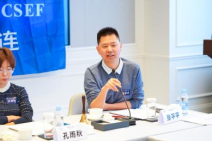
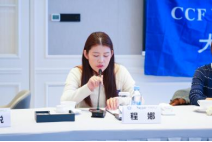
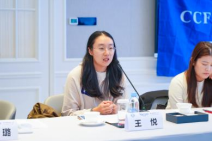
三个议题的讨论未将低空经济归结为单一的发展模式,而是展现了应用需求、公共安全与技术创新之间的多重关系。随着低空应用逐步走向日常生产生活,如何完善数字基础设施、明确治理职责,并建立适应真实运行场景的数据体系,将成为推动行业持续发展的重要课题。

颁发感谢牌




 京公网安备 11010802032778号