

2026年10月24日,在第二十三届中国计算机大会(CNCC2026)期间,由中国计算机学会(CCF)主办、CCF YOCSEF青岛学术委员会组织举办的“智能有形,风险无相:具身智能系统从单点防护到软硬件协同治理”专题论坛在四川成都中国西部国际博览城举行。论坛由YOCSEF青岛委员、山东大学张悦教授担任主席、YOCSEF青岛AC委员、青岛大学张翰林副教授担任共同主席,邀请来自中国科学院信息工程研究所、昆明理工大学、浙江大学、清华大学等单位的专家学者,围绕无人系统安全、低空智能的协同进化、复杂三维环境下的可靠具身感知与规划,以及智能体安全基础架构等方向开展报告与交流。
随着人形机器人、无人机和智能体系统加快进入生产生活场景,人工智能不再止于生成信息,而是逐步具备感知环境、自主决策和驱动物理实体执行任务的能力。由此,传统网络空间中的模型偏差、身份与权限问题、软件漏洞以及交互欺骗,可能进一步沿着“感知—决策—执行”链路传导为真实世界中的安全风险。如何识别规模化部署中的共性挑战,如何构建覆盖软硬件的基础防护体系,如何实现全域、长效、可迭代的安全治理,成为本次论坛讨论的重点。
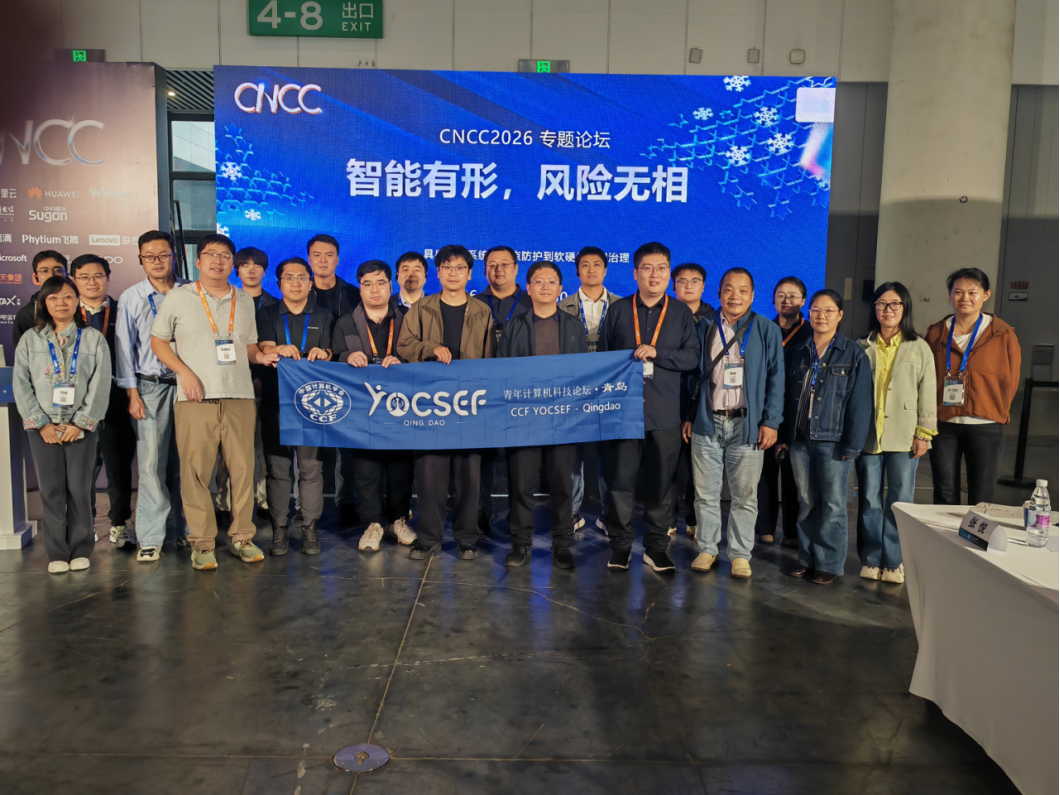
CNCC2026具身智能安全专题论坛现场交流
前沿报告:多维视角透视具身智能安全挑战
在引导报告环节,郑尧文、姚鑫杰、冯拓和姚苏四位专家分别从无人系统的物理安全、低空智能的社会化协同、三维场景理解与任务规划,以及智能体系统全链路安全等方向分享研究思路,为后续围绕具身智能规模化落地、基础防护和长效治理的深度思辨提供了不同层次的技术视角。
中国科学院信息工程研究所郑尧文研究员以“对具身智能(无人系统)安全的思考”为题,围绕具身智能从数字空间走向物理世界后的系统性安全挑战展开介绍。报告结合无人系统的感知、决策和物理执行链路,重点分析了执行器物理干扰、反馈欺骗等攻击方式,以及控制信号遭操纵后可能引发的动作偏差,进一步讨论软硬件协同的可信设计、安全评测与纵深防护思路。
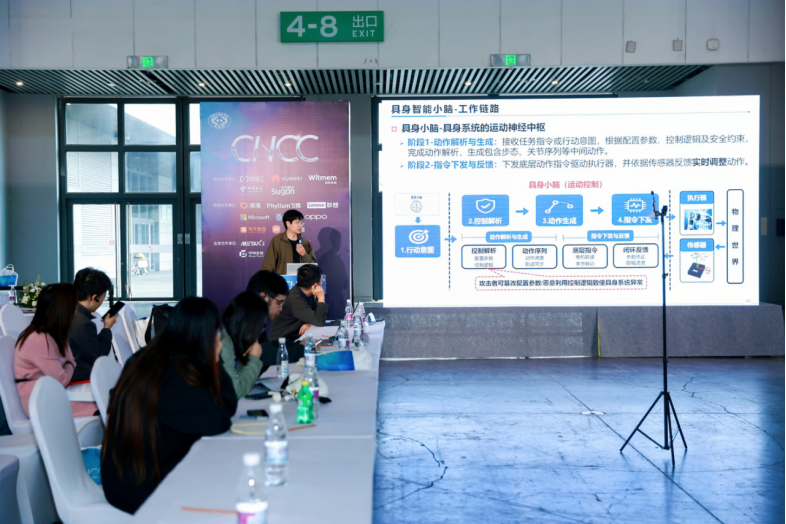
郑尧文研究员作引导报告
昆明理工大学姚鑫杰特聘副教授以“低空智能:从感知推理迈向社会化协同进化”为题,介绍低空智能从环境感知和推理决策走向多智能体协作与持续演进的研究思路。报告结合智能无人系统与社会化学习研究,讨论不同智能体如何通过跨任务协作、知识共享与协同学习提升复杂环境下的群体能力,并进一步探讨低空场景中的开放性、动态性与协同可靠性问题。
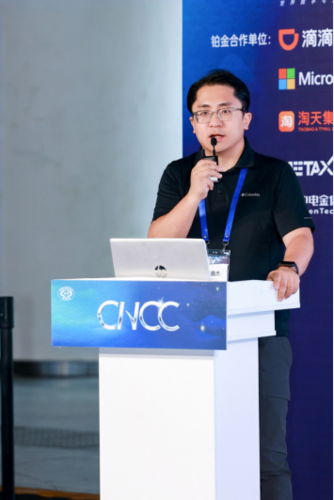
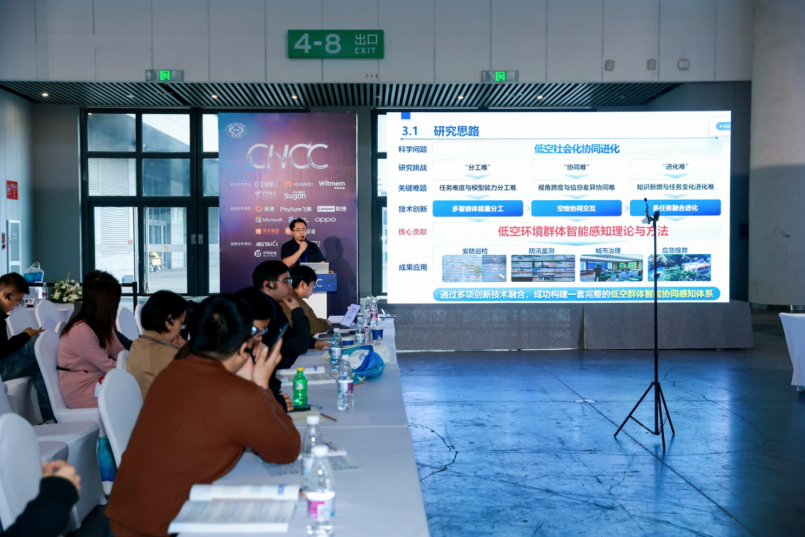
昆明理工大学姚鑫杰特聘副教授作引导报告
浙江大学冯拓助理研究员现场围绕“面向三维环境复杂任务的可靠具身感知与规划”作引导报告,介绍复杂三维场景下空间语义理解与具身任务规划的技术思路。报告从空间智能视觉基础模型切入,讨论视觉理解如何进一步延伸至三维空间结构、物体关系和场景推理,并分析在开放任务中将视觉感知、任务分解与物理可行性约束相结合的研究方向,为提升具身智能系统在真实环境中的可靠行动能力提供了参考。
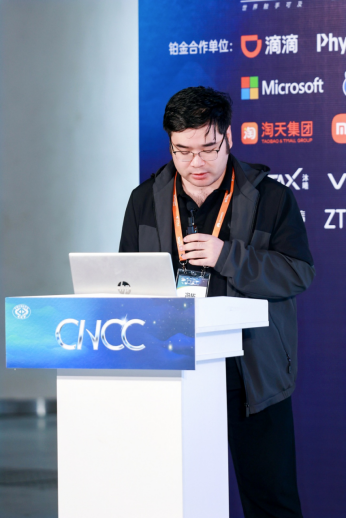
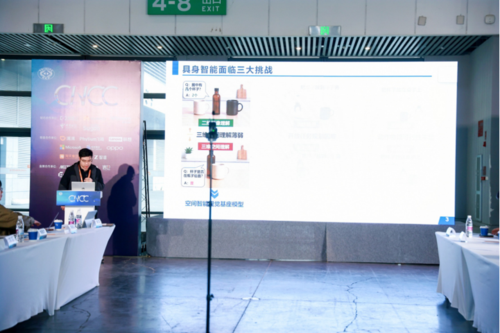
浙江大学冯拓助理研究员作引导报告
清华大学姚苏副研究员作了题为“面向智能体生态的安全基础架构研究”的报告。报告围绕智能体软硬件供应链、工具调用、多智能体协作以及具身应用等环节中的安全风险,介绍从输入净化、认知保护、决策对齐到执行控制的分层防护思路,探讨如何建立覆盖智能体全生命周期的安全评测与纵深防御体系,推动安全治理由单点、静态防护走向跨层、跨域协同。
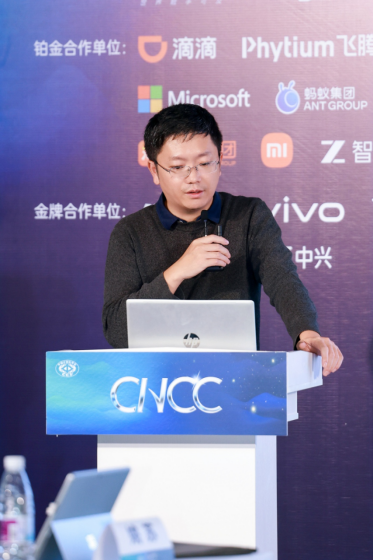
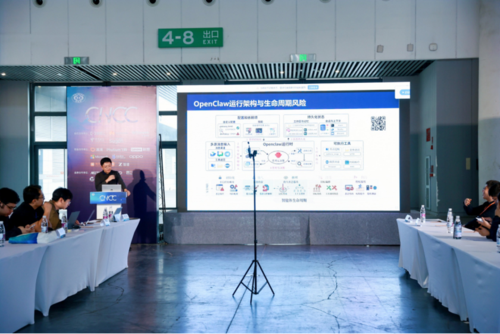
姚苏副研究员作引导报告
深度思辨:从共性风险到软硬件协同治理
在引导报告之后,论坛围绕具身智能规模化应用与可信治理设置了三个深度思辨议题。讨论将传统物联网与人工智能安全问题放入真实物理交互场景,重点关注风险如何产生、如何跨层传导,以及如何形成可验证、可持续的防护闭环。
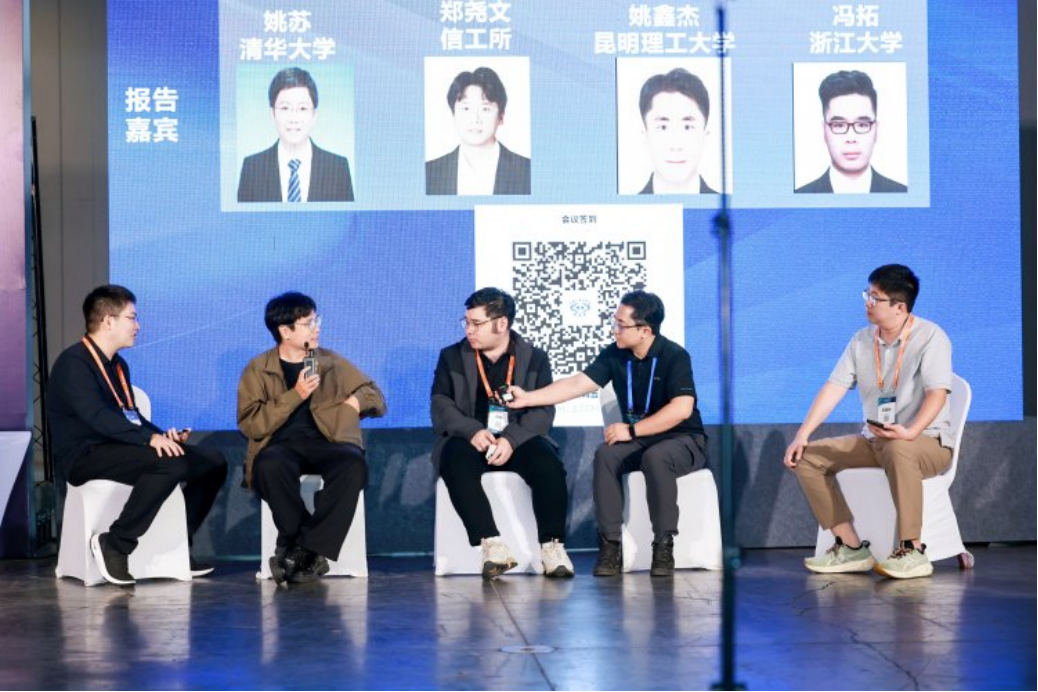
嘉宾同台激烈讨论
议题一:具身智能规模化落地的核心安全挑战与行业共性风险是什么?
围绕这一问题,论坛讨论聚焦具身系统由实验室演示走向长期、开放、规模化部署时面临的风险变化。与传统软件系统相比,具身智能既受到环境变化、传感器噪声和模型不确定性的影响,也面临任务指令歧义、工具调用越权、设备接口漏洞、网络通信攻击以及多主体协同失效等挑战。单一环节出现偏差,可能经由规划和控制链路放大,最终影响实体设备与周边人员。
讨论进一步突出一个关键区别:模型输出“错误信息”与机器人执行“错误动作”,其风险后果并不相同。面向工业生产、公共服务、低空运行和家庭场景,需要从任务风险、设备能力、环境约束和人员暴露等维度建立更具场景适应性的风险识别与分级评估方法,避免将通用模型安全直接等同于具身智能的系统安全。
议题二:如何构建具身智能“感知—决策—执行”全流程的基础安全防护体系?
第二个议题将焦点转向防护架构:感知层需要识别多模态输入欺骗、环境误判与数据污染;决策层需要约束模型推理、技能调用、任务规划与授权传递;执行层则需要针对运动控制、设备接口和物理接触建立可执行的安全边界。任何单点防护都难以独立覆盖这一连续控制链,跨层监测、可信状态校验和异常时的安全降级机制因而尤为重要。
围绕“安全应当由大模型保证,还是由独立系统约束”这一思路,论坛讨论强调需要同时考虑智能决策的灵活性和物理执行的确定性。通过软硬件协同、运行时约束、动作前安全验证、执行中状态反馈以及必要的人机接管机制,可以探索从“识别风险”到“约束行为”、再到“验证结果”的闭环防护路径。
议题三:如何构建适配具身智能时代的全域、长效、可迭代的安全治理生态?
随着具身智能产业链涉及基础模型、算法框架、技能与工具服务、机器人本体、设备厂商、应用集成商和场景运营方,安全责任也不再局限于单一产品或单一开发主体。第三个议题聚焦跨主体、跨场景的治理体系,讨论如何建立涵盖研发、测试、部署、更新和退役等阶段的安全要求,以及与之相匹配的测评、审计、溯源和事件响应机制。
论坛讨论指向一种持续演进的治理思路:以真实场景中的风险事件和攻防验证为牵引,推动评测基准、技术标准和安全能力同步迭代;以产业协同和研究开放为基础,促进模型提供方、机器人厂商、安全研究团队与应用部门共享风险认知、明确安全边界,使安全治理能够跟随能力升级和应用拓展而持续更新。
凝聚方向:推动安全能力与具身应用协同演进
本次论坛通过前沿引导报告与开放式深度思辨,将具身智能安全从单一模型、单一设备或单一接口的问题,拓展为覆盖感知、决策、执行以及运行反馈的系统工程问题。四场报告从无人系统、低空智能、空间感知与智能体基础设施等不同视角提供了观察切面,三个议题则进一步串联起“识别共性风险—构建全链防护—形成长效治理”的逻辑主线。
从数字安全到物理安全,从静态防护到运行时闭环,从单点技术突破到产业生态协同,具身智能的可信发展需要计算机科学、网络空间安全、控制工程与产业应用的持续交叉。未来,CCF YOCSEF青岛将继续发挥开放思辨与跨界交流平台作用,围绕具身智能安全的基础问题、关键技术与治理机制开展交流合作,为具身智能安全可靠落地贡献研究思路与实践力量。
撰稿:张悦、张翰林
审核:姜桂圆等
编辑:周小伟
关于 CCF YOCSEF 青岛
中国计算机学会青年计算机科技论坛(CCF YOCSEF)青岛分论坛成立于2009年,由梁永全教授、潘振宽教授和魏志强教授等发起。自成立以来,YOCSEF青岛积极汇聚计算机及相关领域青年科技工作者,围绕学术前沿、产业发展和社会热点持续开展具有时效性、敏锐性和前瞻性的技术论坛、观点论坛、CLUB及公益活动等,通过深入思辨与交流,凝练形成有价值的观点和建议。
YOCSEF青岛致力于促进青年科技人才成长,推动学术界与产业界的交流合作。自成立以来,YOCSEF青岛已汇聚历届AC成员106人、委员500余人,形成了一支涵盖高校、科研机构和科技企业的青年科技人才队伍,涌现出如农银金融科技有限责任公司总裁(原山东科技大学校长)曾庆田、青岛大学校长魏志强、中国海洋大学信息科学与工程学部部长董军宇等一批卓有成就的计算机领域学者和管理人才。自2009年以来,YOCSEF青岛历任AC主席依次为潘振宽(青岛大学)、魏志强(中国海洋大学)、董军宇(中国海洋大学)、徐九韵(中国石油大学(华东))、赵建立(山东科技大学)、广红(青岛百灵科技)、王胜科(中国海洋大学)、吴则举(青岛理工大学)、吕琳(山东大学)、赵中英(山东科技大学)、李昕(中国石油大学(华东))、包永堂(山东科技大学)、于彦伟(中国海洋大学)、晁国清(哈尔滨工业大学(威海))、仲国强(中国海洋大学);现任AC主席为姜桂圆(中国海洋大学)。
欢迎各界热心人士加入CCF YOCSEF青岛大家庭!
入会联系:姜桂圆(17667623685,微信同号)
如需与YOCSEF青岛开展合作交流,请联系我们!
合作联系:周小伟(15684737697,微信同号)




 京公网安备 11010802032778号