

10月22日下午,由中国计算机学会(CCF)主办、CCF YOCSEF深圳组织的“从交互到共生:脑机接口与具身智能”技术论坛在2026中国计算机大会(CNCC2026)举行。论坛由YOCSEF深圳AC委员深圳大学梁臻教授担任主席,特邀中南大学阳春华教授、安徽大学孙长银教授、北京大学田永鸿教授、电子科技大学李宏亮教授、鹏城实验室梁骁俊副研究员及深圳众擎机器人科技股份有限公司的企业代表出席。与会嘉宾围绕脑机接口与具身智能融合发展的前沿趋势,聚焦工业智能、学习机器、世界模型、动作模仿、多智能体协同及人形机器人等研究方向,分享最新研究成果与技术进展,共同探讨人工智能、脑科学与机器人技术的交叉融合及人机协同智能的未来发展方向。
脑机接口与具身智能是人工智能发展的重要前沿方向。脑机接口通过解析神经信号建立大脑与外部设备之间的信息通道,具身智能则强调智能体通过与物理环境的持续交互实现感知、决策与行动。两者的交叉融合,为推动智能系统从单向交互向深度协同发展提供了新的研究思路。本次论坛从基础理论、关键技术到产业实践展开深入交流,呈现了人工智能、脑科学与机器人技术融合发展的多元探索。
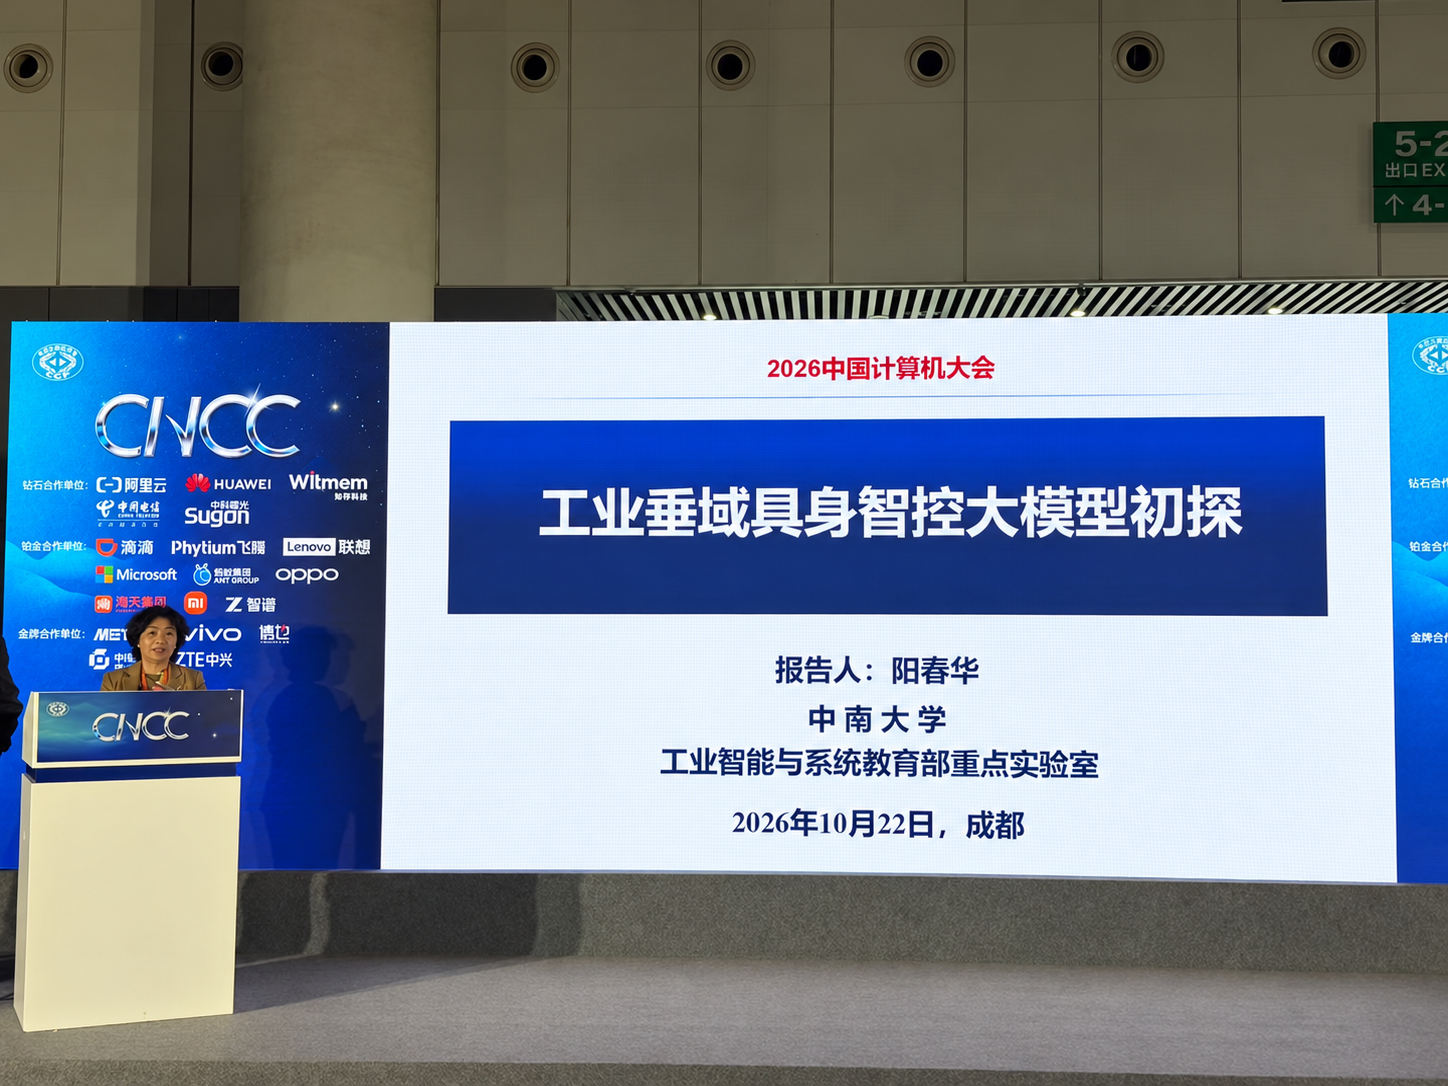
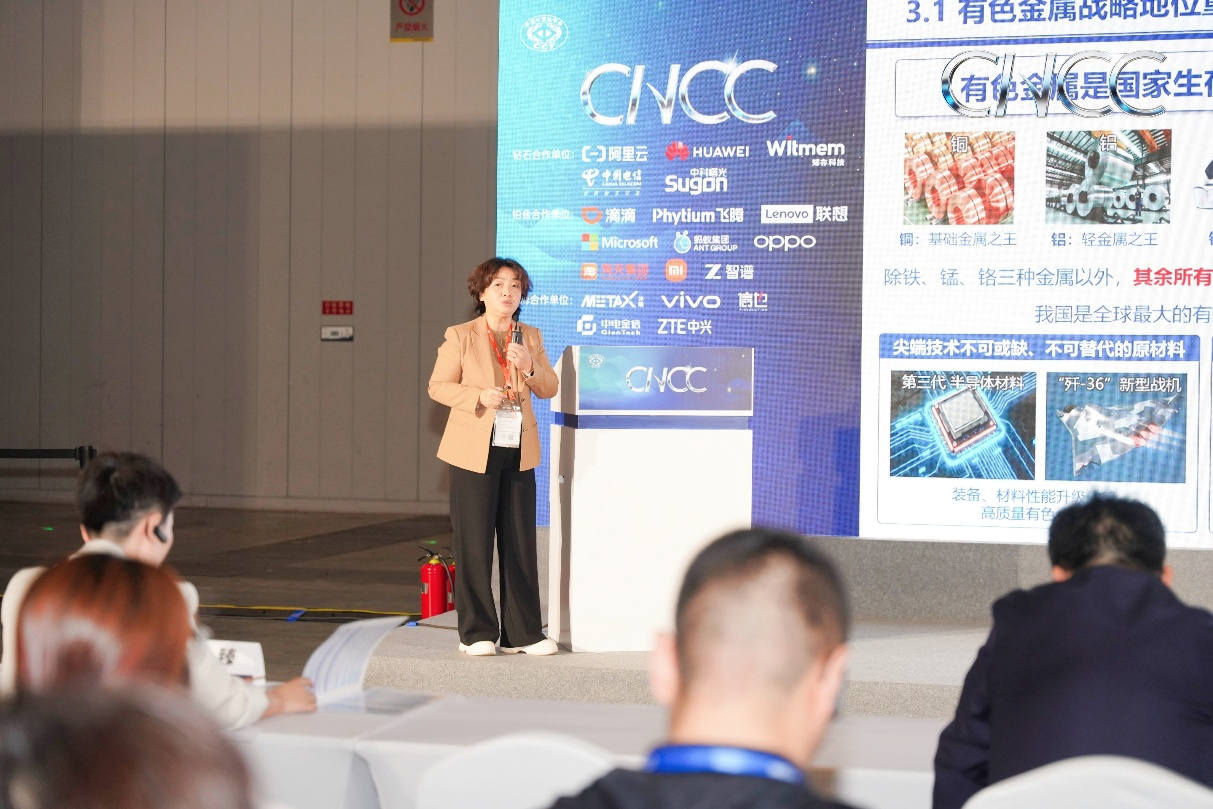
中南大学阳春华教授以《工业垂域具身智控大模型初探》为题,介绍了人工智能大模型在复杂工业生产场景中的研究进展与应用探索。针对工业生产流程复杂、专业知识密集及控制可靠性要求高等挑战,团队以有色金属冶炼为典型场景,探索工业知识与大模型技术的深度融合,构建面向复杂生产过程的具身智能自主控制体系。报告重点介绍了工业元模型构建、领域知识增强及具身反馈智能决策等关键技术,并展示了“端—边—云”协同的虚实交互验证平台,探索工业机理知识、大模型决策与控制策略验证的有效融合,为复杂工业过程的智能优化与可靠控制提供了新的技术路径。
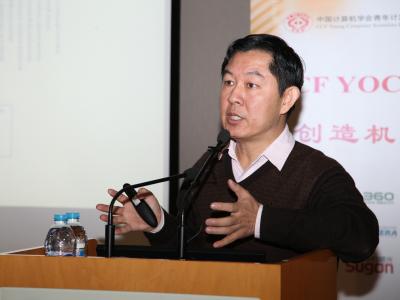
安徽大学孙长银教授以《从学习机器到具身智能》为题,系统梳理了人工智能从传统机器学习向自主智能体发展的演进历程,重点阐述了强化学习、自主控制与环境交互在智能体持续演化中的重要作用。报告指出,智能体正从依赖预设规则的任务执行系统,逐步发展为具备环境认知、自主决策和持续学习能力的智能系统。结合团队在学习机器、自主控制及多智能体协同等方面的研究成果,孙长银教授进一步探讨了具身智能与脑机接口的融合发展,强调通过构建“感知—决策—行动—反馈”的闭环学习机制,提升智能体在复杂开放环境中的自主适应能力,为脑机融合、智能机器人及人机协同系统的发展提供了新的研究思路。
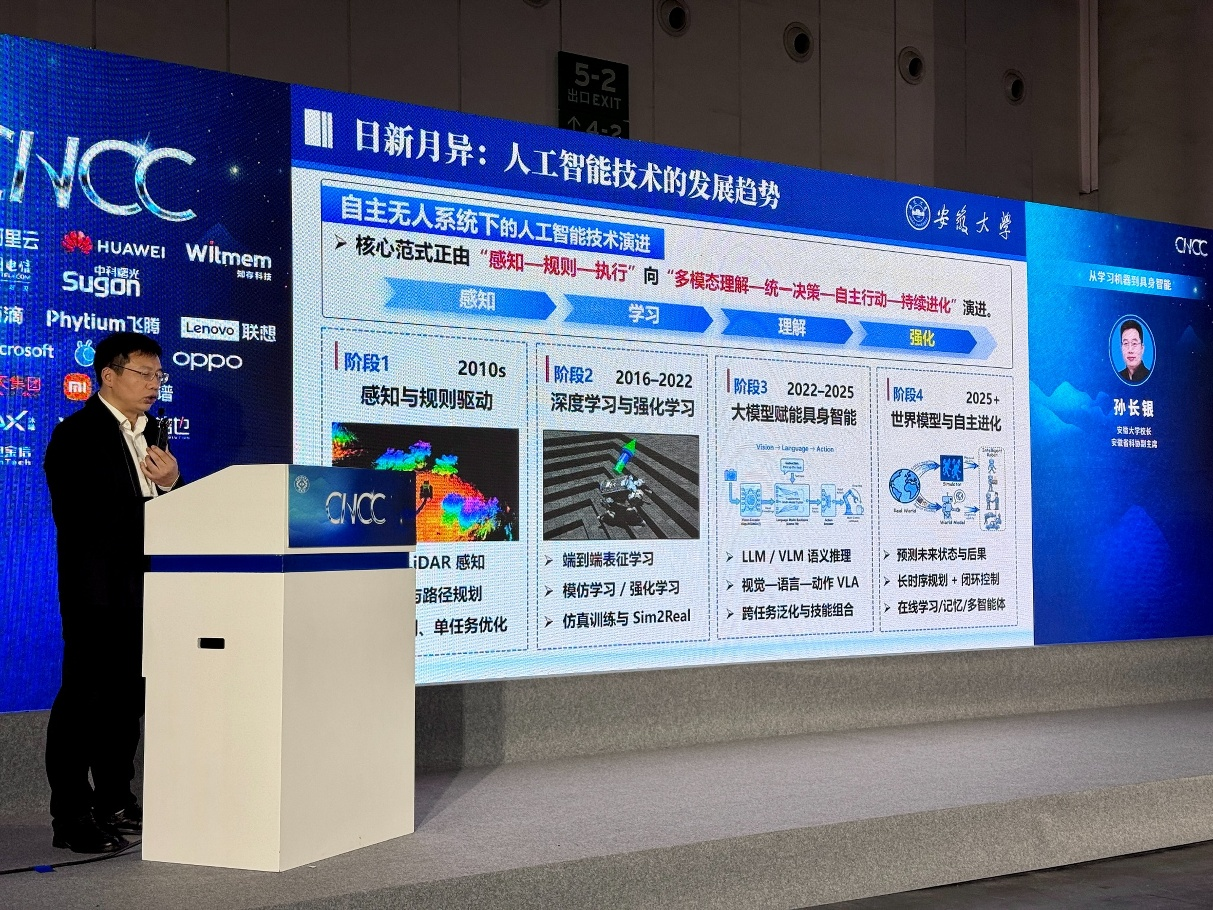
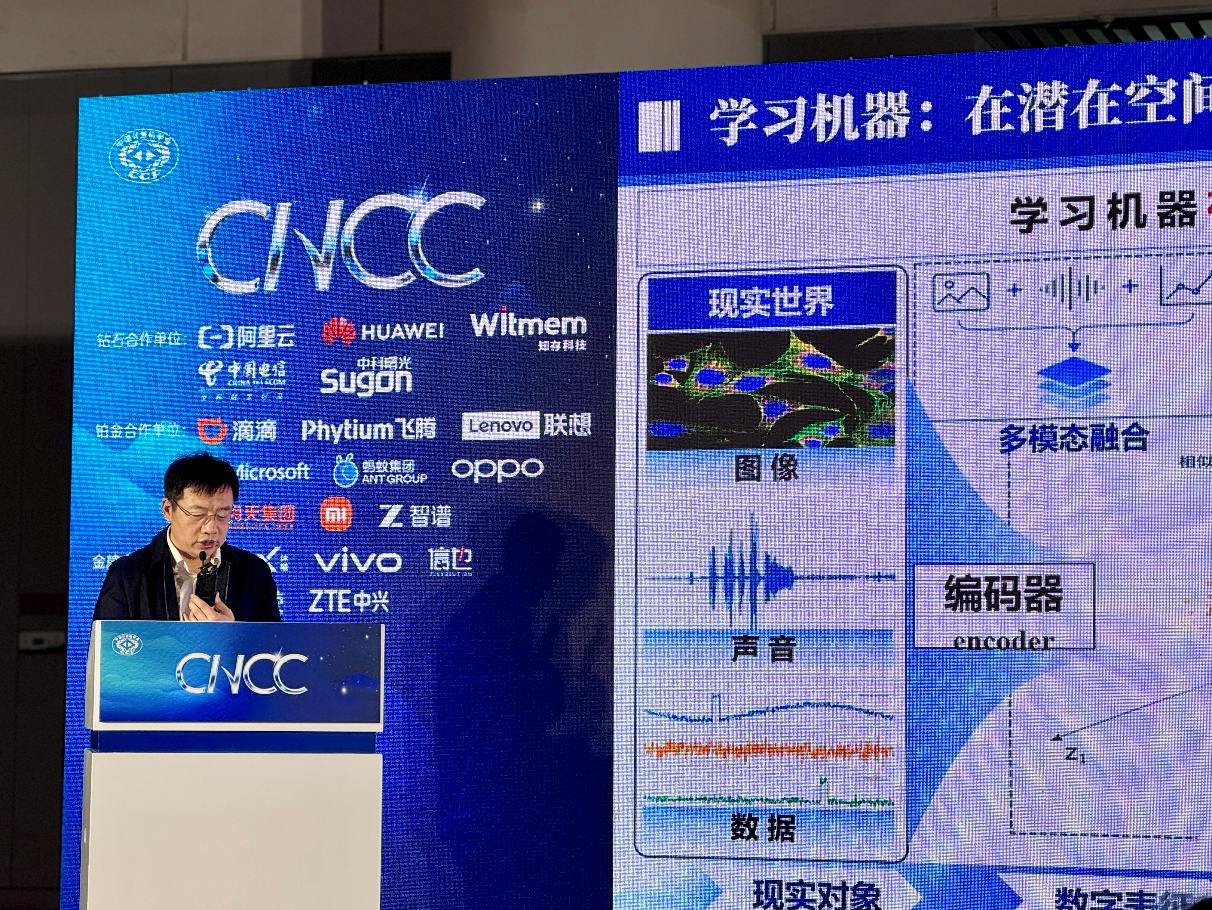
孙长银教授作《从学习机器到具身智能》专题报告
北京大学田永鸿教授以《世界模型驱动的云端一体具身智能》为题,介绍了世界模型在具身智能环境理解、动态预测和自主决策中的关键作用。针对复杂开放环境中真实数据稀缺、试错成本高及泛化能力不足等问题,报告分析了世界模型在环境建模、状态预测与行动规划中的技术优势及面临的挑战。田永鸿教授进一步阐述了从单一世界模型向云端一体智能系统演进的技术路径,重点介绍了团队在云侧训练、端侧进化及云端协同联合优化等方面的研究进展,通过构建连接模型、设备与物理世界的系统级架构,提升智能体在复杂环境中的自主决策与持续学习能力,为具身智能技术的规模化应用提供了新的架构思路。
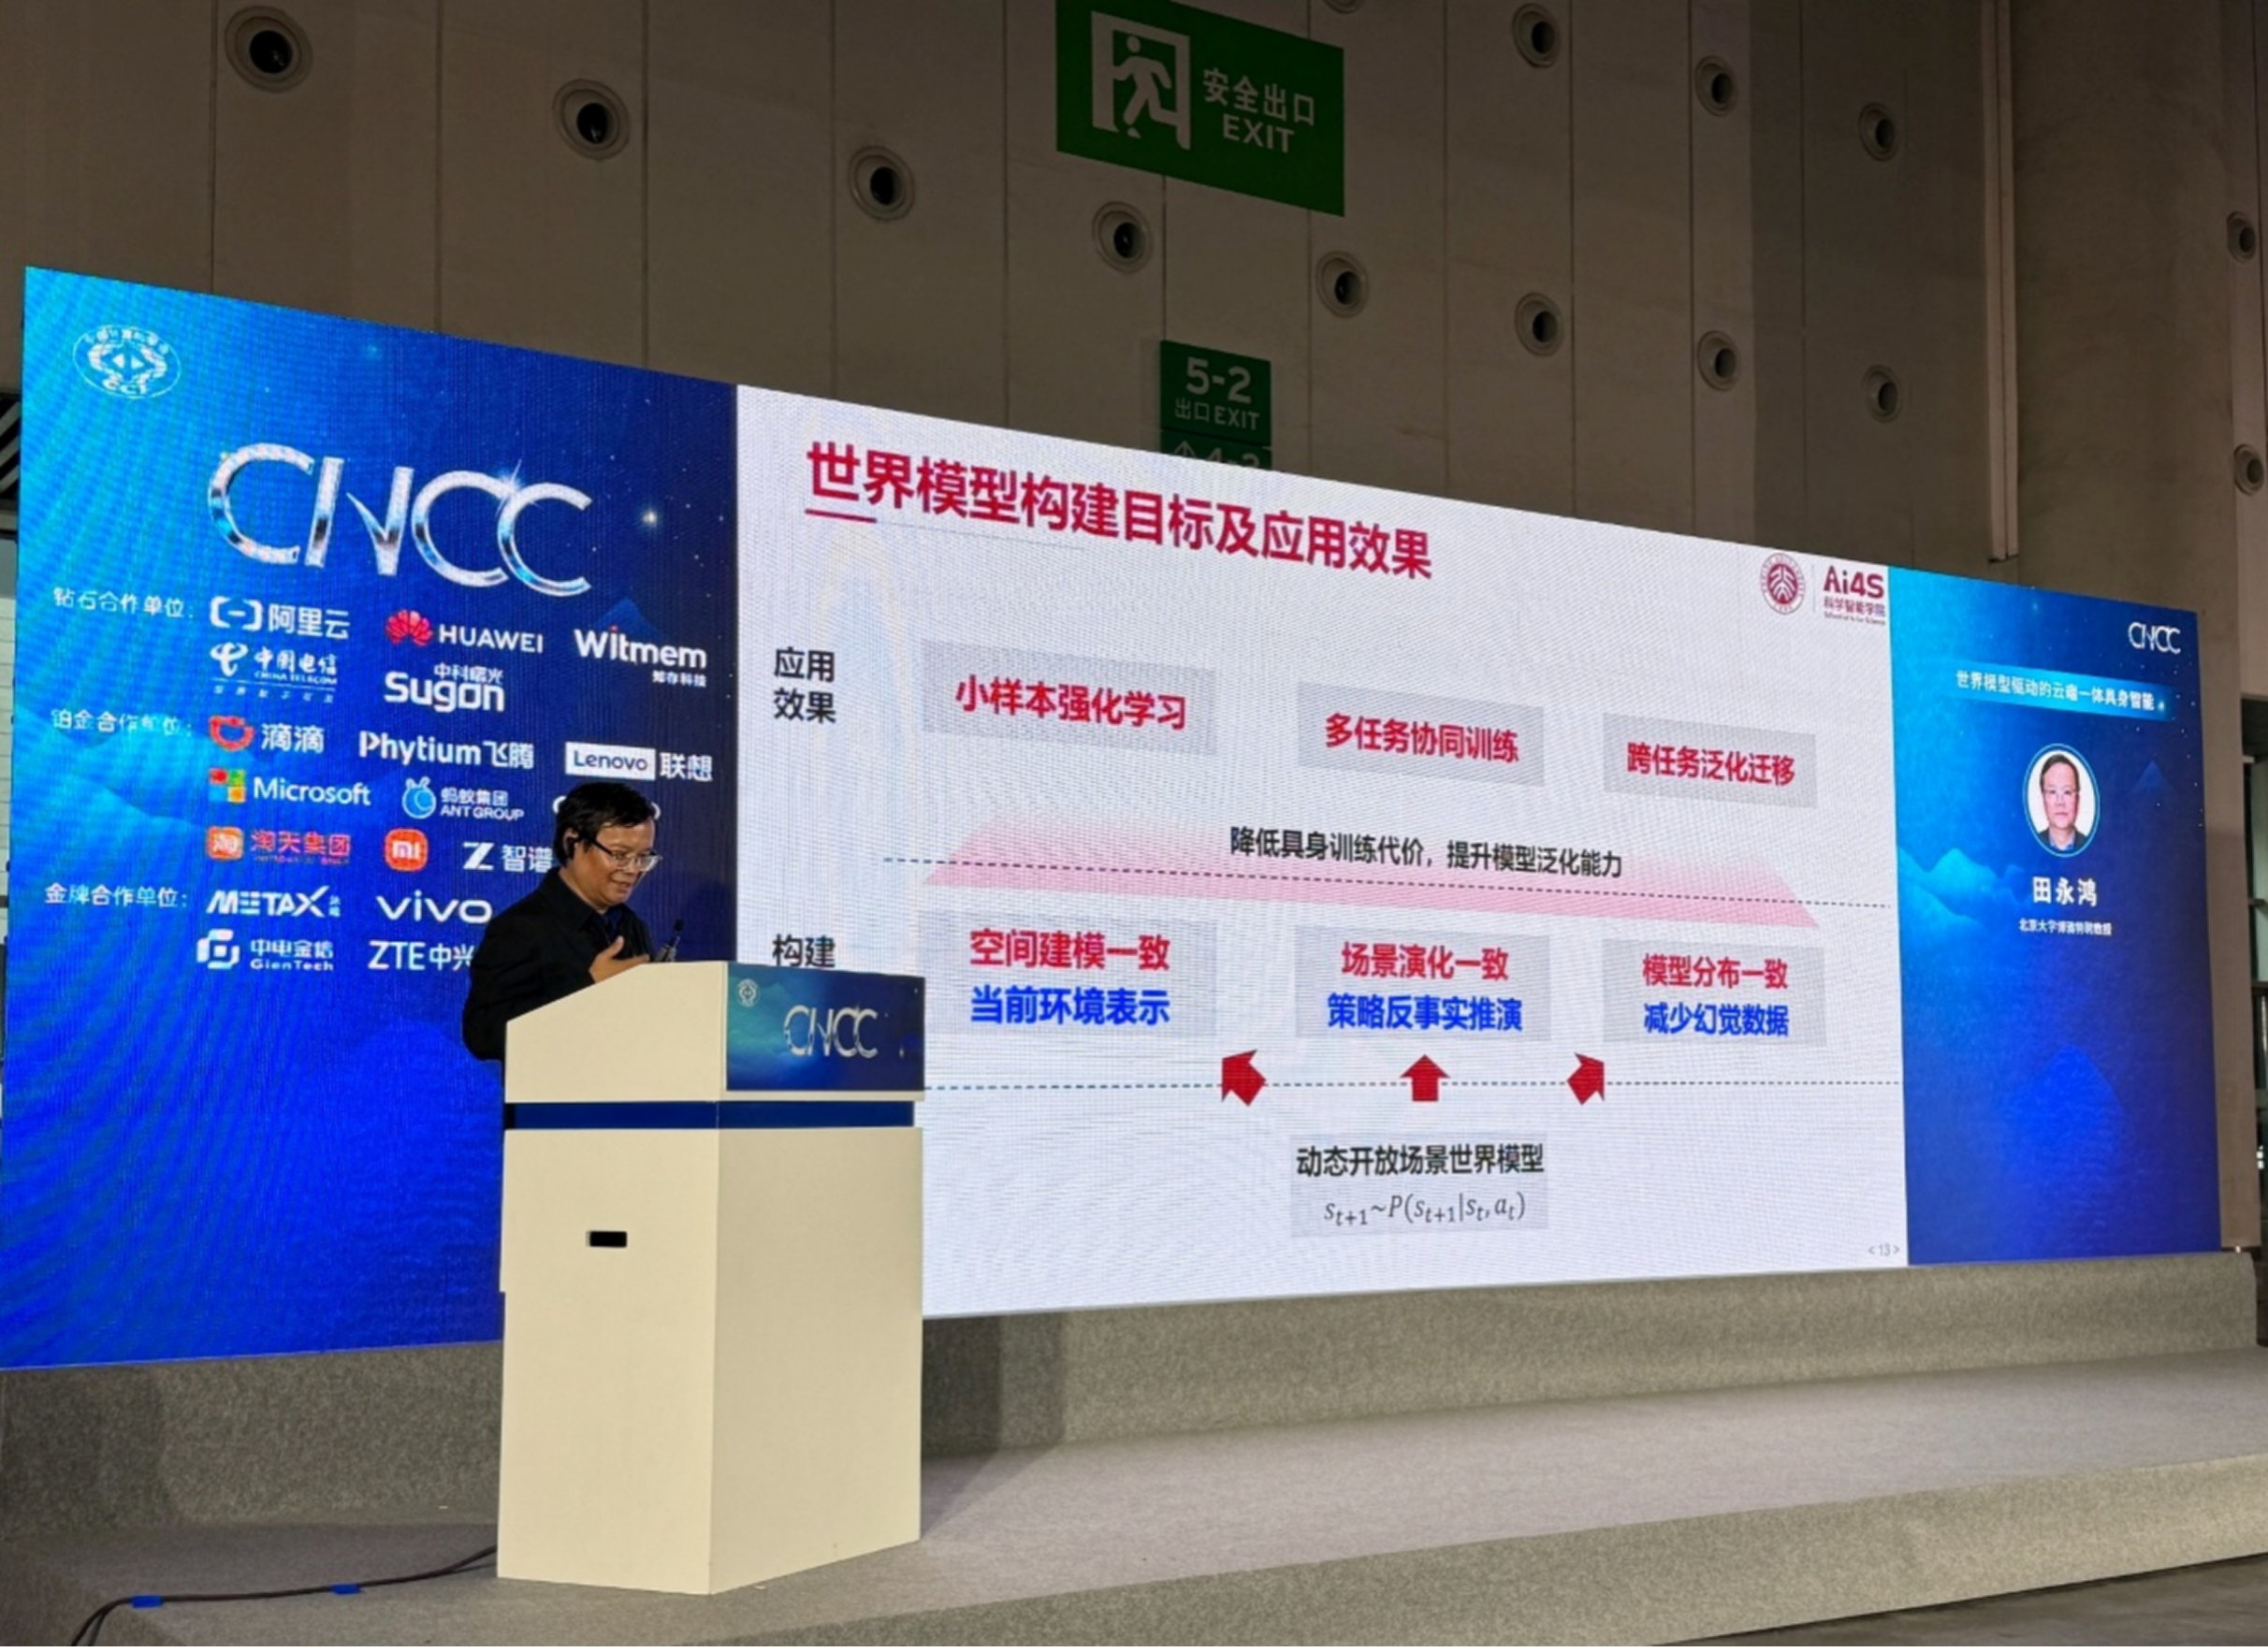
田永鸿教授作《世界模型驱动的云端一体具身智能》专题报告
电子科技大学李宏亮教授以《第一视角动作模仿与可控生成》为题,围绕人类动作理解与机器人模仿学习,介绍了团队在第一视角行为感知、跨视角动作表征及可控动作生成等方面的研究进展。报告指出,如何在高动态场景下实现环境理解与动作规划,以及如何让机器从人类行为示范中学习动作技能,是具身智能领域的重要研究问题。针对上述挑战,团队围绕第一视角模仿学习数据构建、跨视角感知表征学习及动作生成等关键技术开展研究,探索从人类行为观察到机器动作理解与自主执行的技术路径,为提升具身智能体的行为学习和复杂任务执行能力提供了新的研究方向。
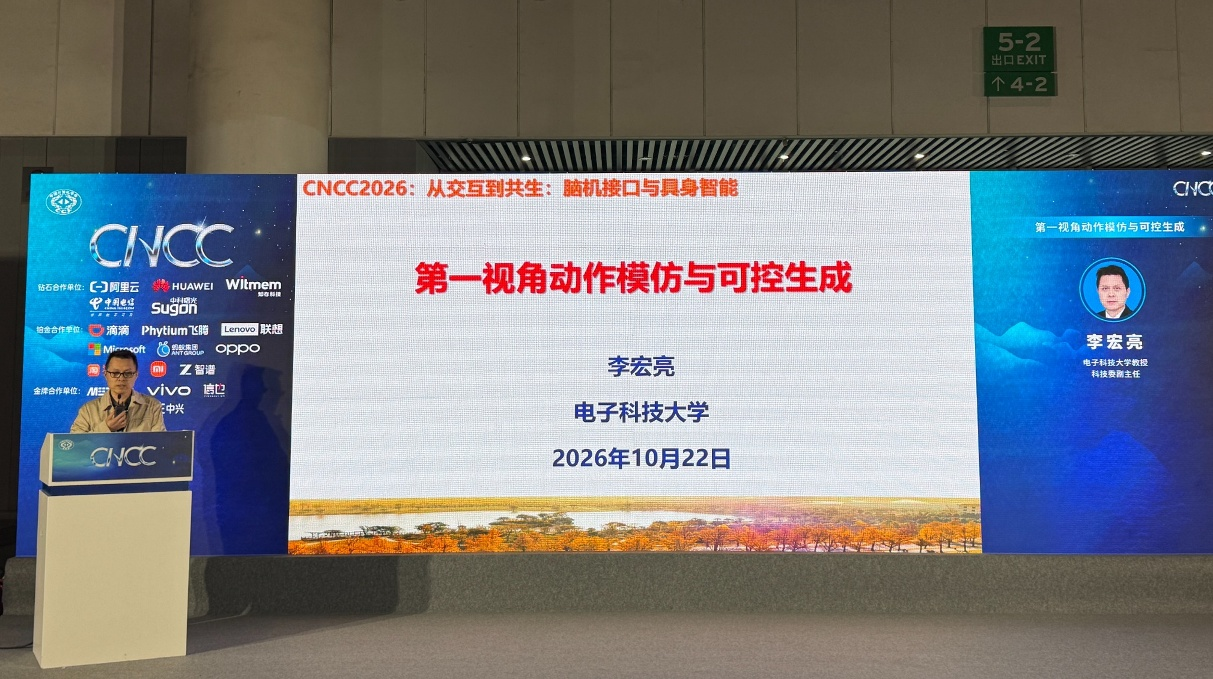
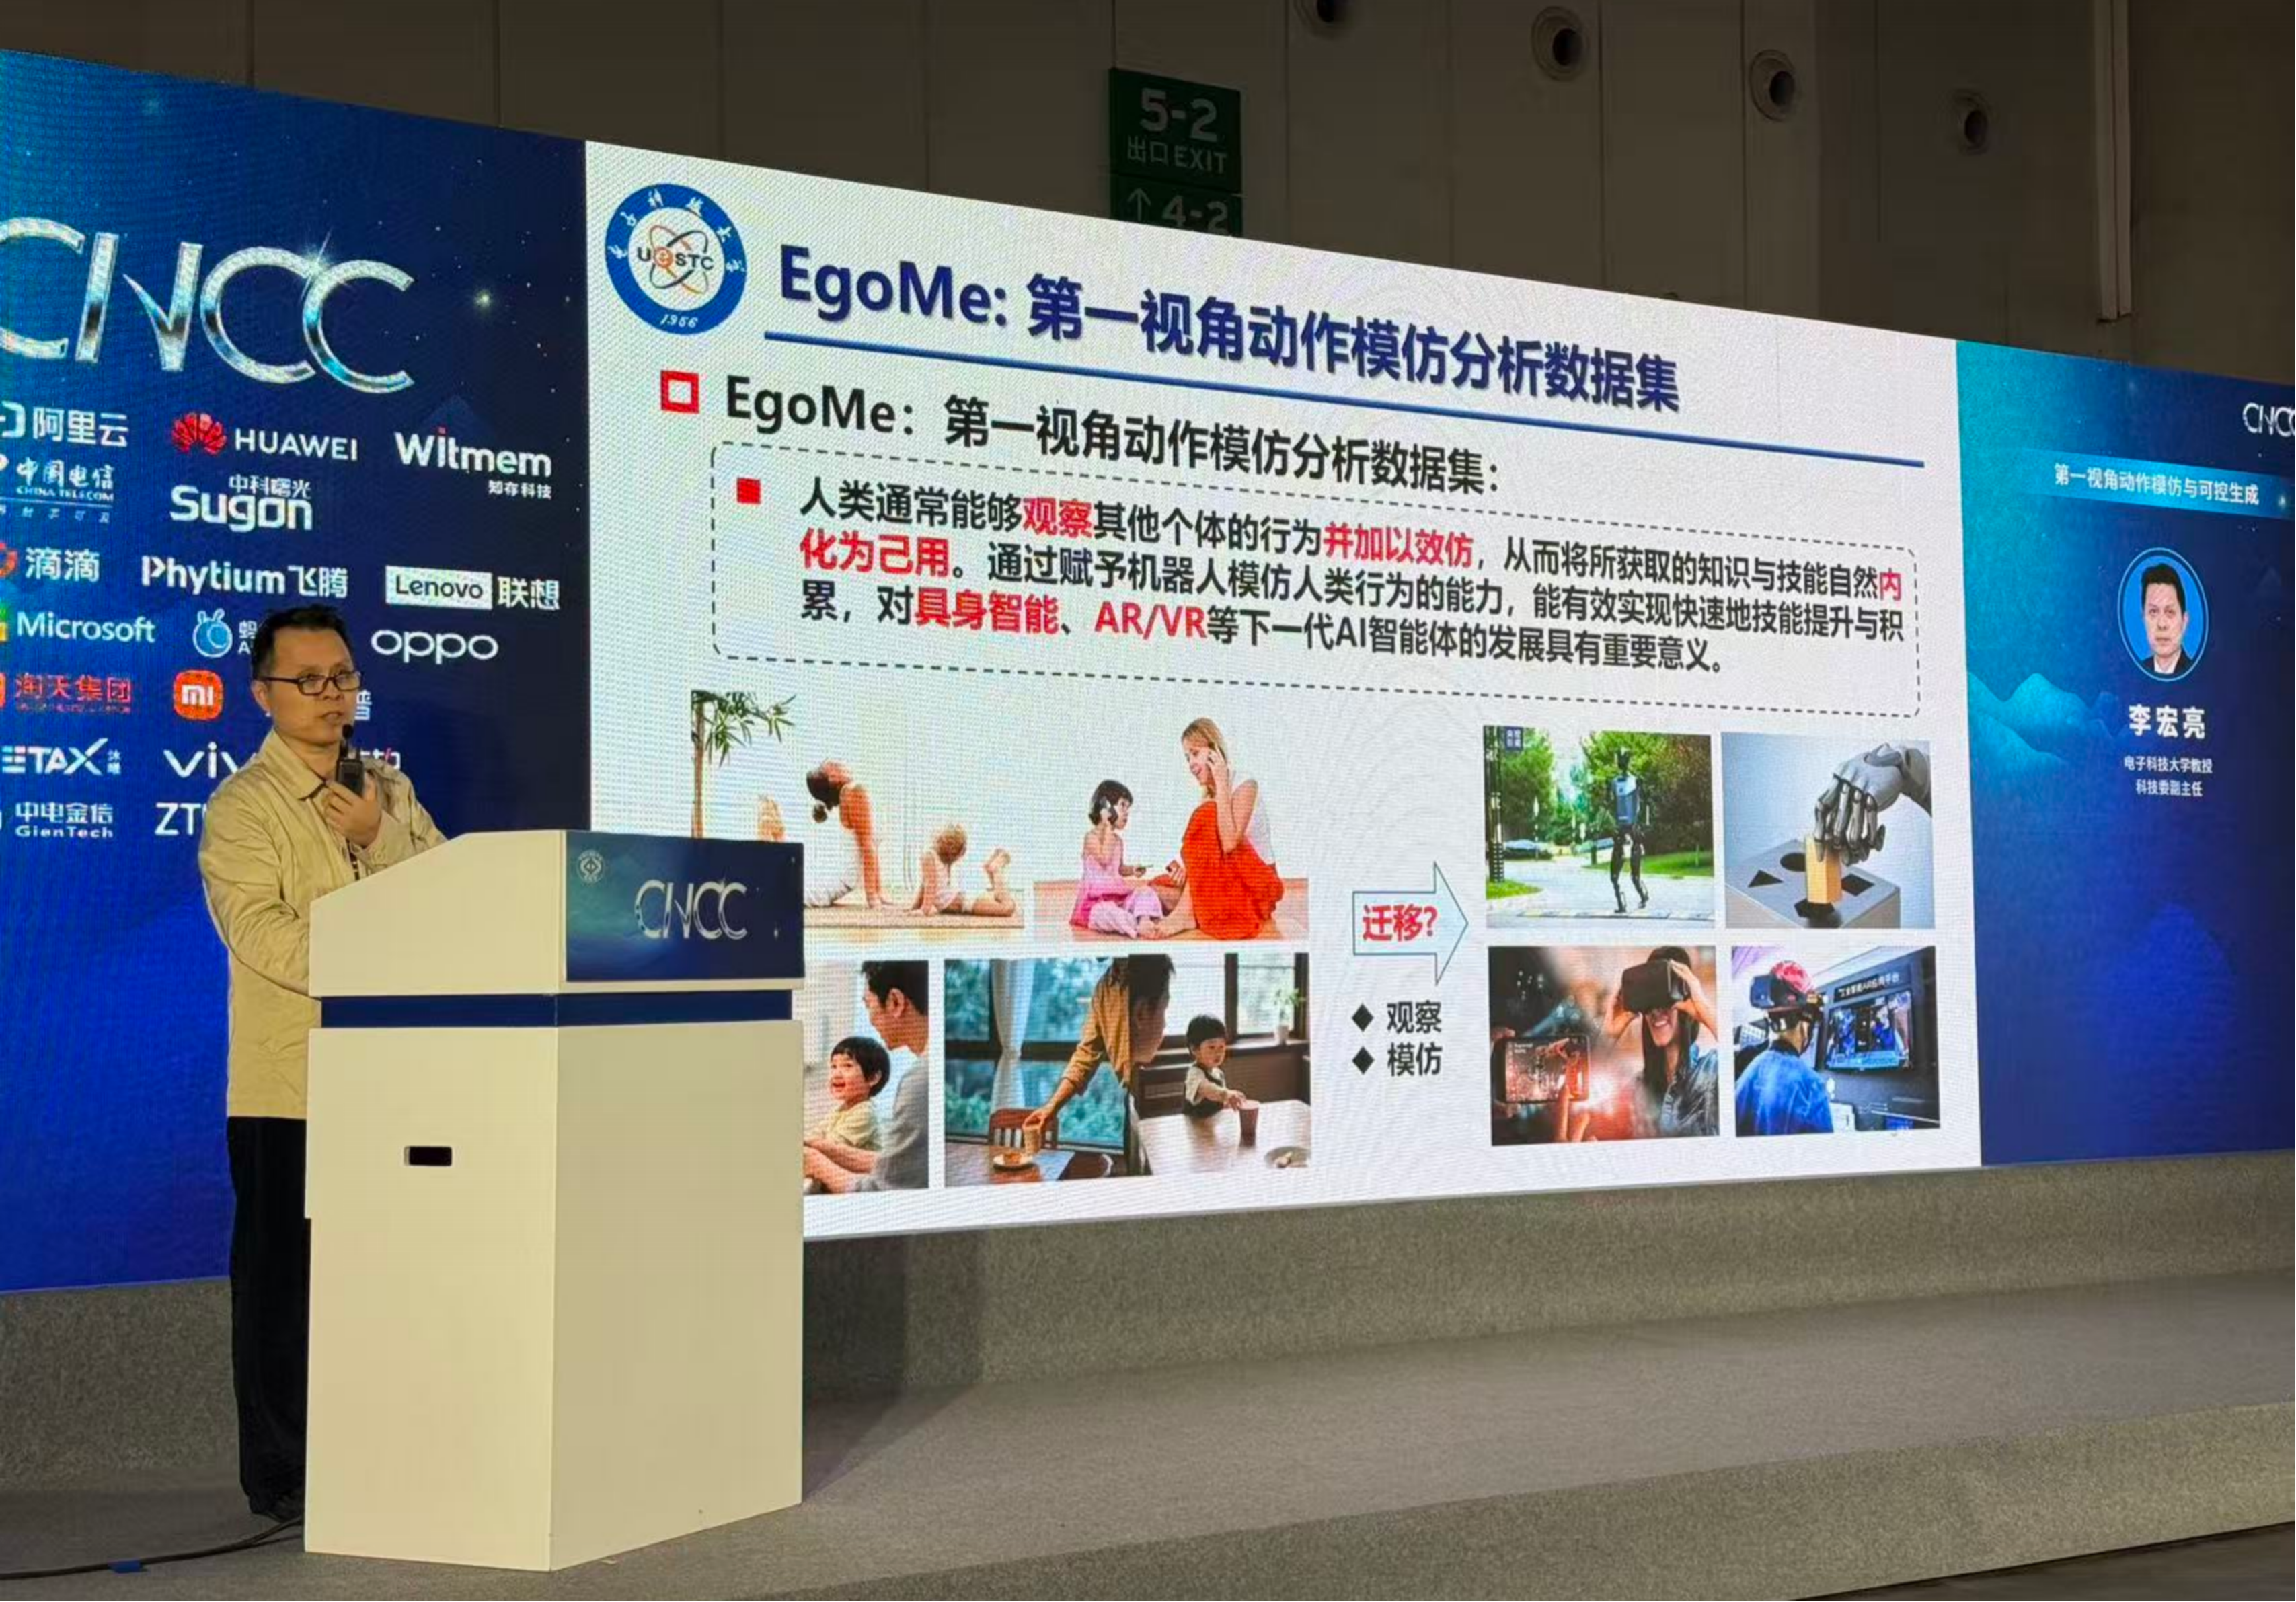
李宏亮教授作《第一视角动作模仿与可控生成》专题报告
鹏城实验室梁骏俊研究员以《基于GSnet的重大装备多智能体协同设计优化系统》为题,介绍了科研算力网络与人工智能技术赋能重大装备研发的最新探索。针对重大装备设计周期长、多学科协同复杂及优化效率不足等问题,团队以航空发动机设计优化为典型应用场景,依托GSnet国家实验室专网,构建融合超算、智算与多智能体协同的智能设计优化系统。报告重点介绍了大规模并行仿真与数据集构建、多物理场预测模型训练与部署、多智能体协同闭环设计优化及可信运行保障等关键技术,探索通过智能体协作实现复杂设计任务的分解、计算与迭代优化,为重大装备研发向智能化、协同化和自主化发展提供了技术支撑。
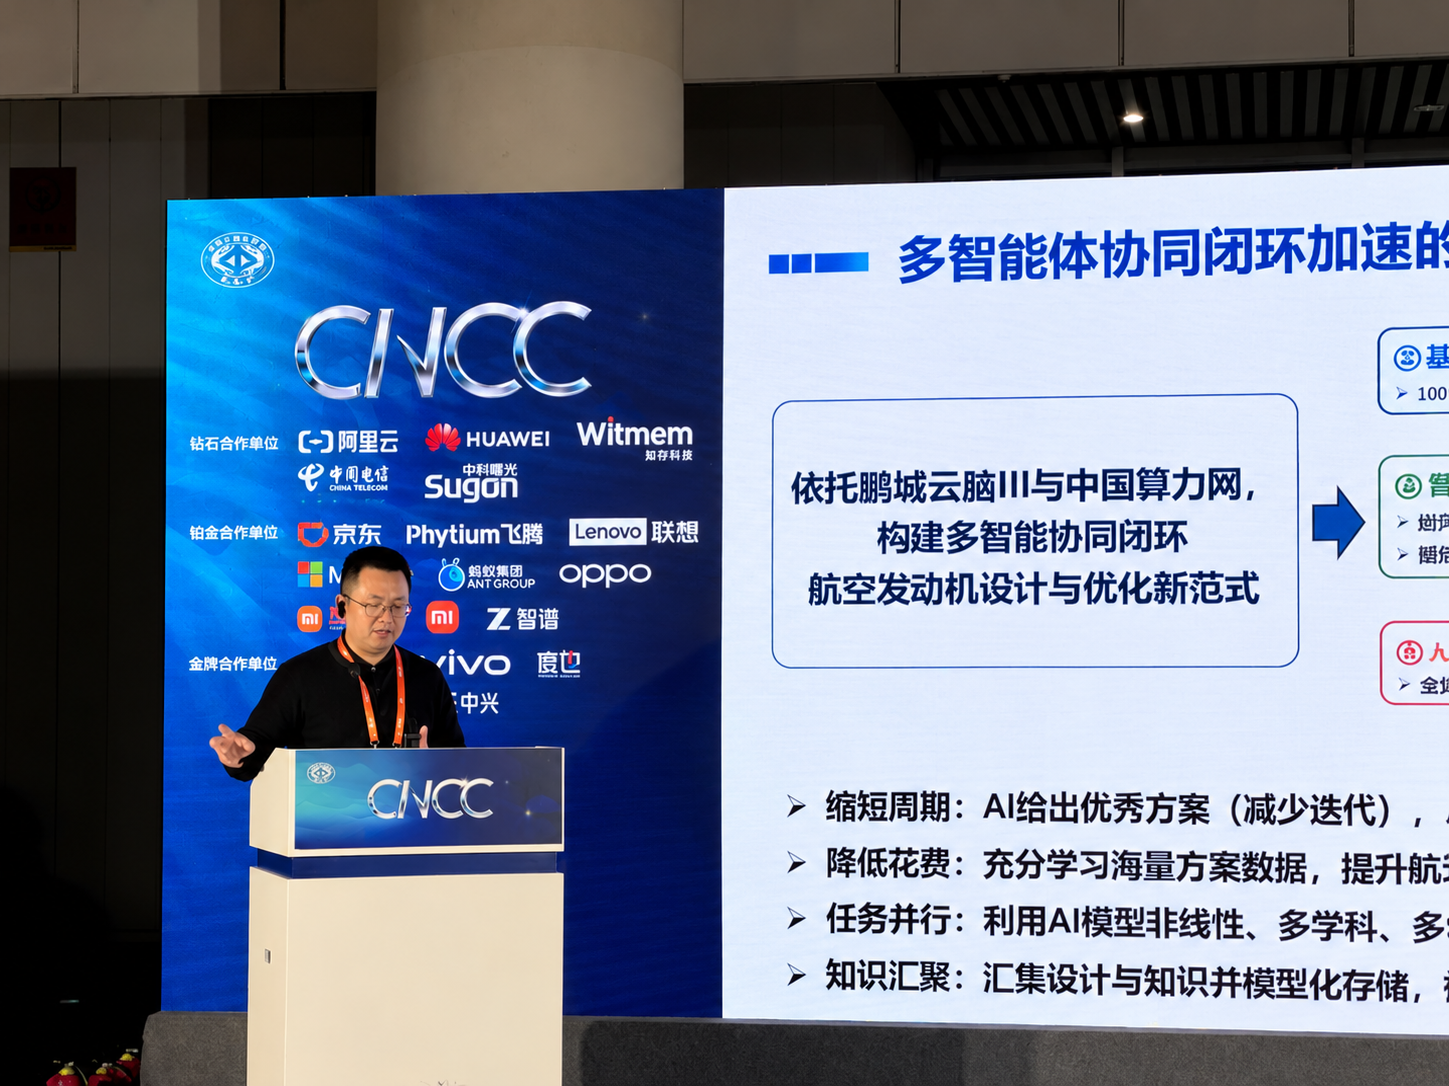
梁骁俊研究员作《基于GSnet的重大装备多智能体协同设计优化系统》专题报告
作为本次论坛的合作伙伴,深圳众擎机器人科技股份有限公司代表张路宇先生介绍了企业在人形机器人本体设计、运动控制及具身智能技术方面的研发进展,并在现场演示了T800人形机器人,展示了其运动控制与动态动作能力。此外,企业还介绍了面向高校及科研机构的开放合作计划,推动具身智能技术研究与产业应用的深度融合。

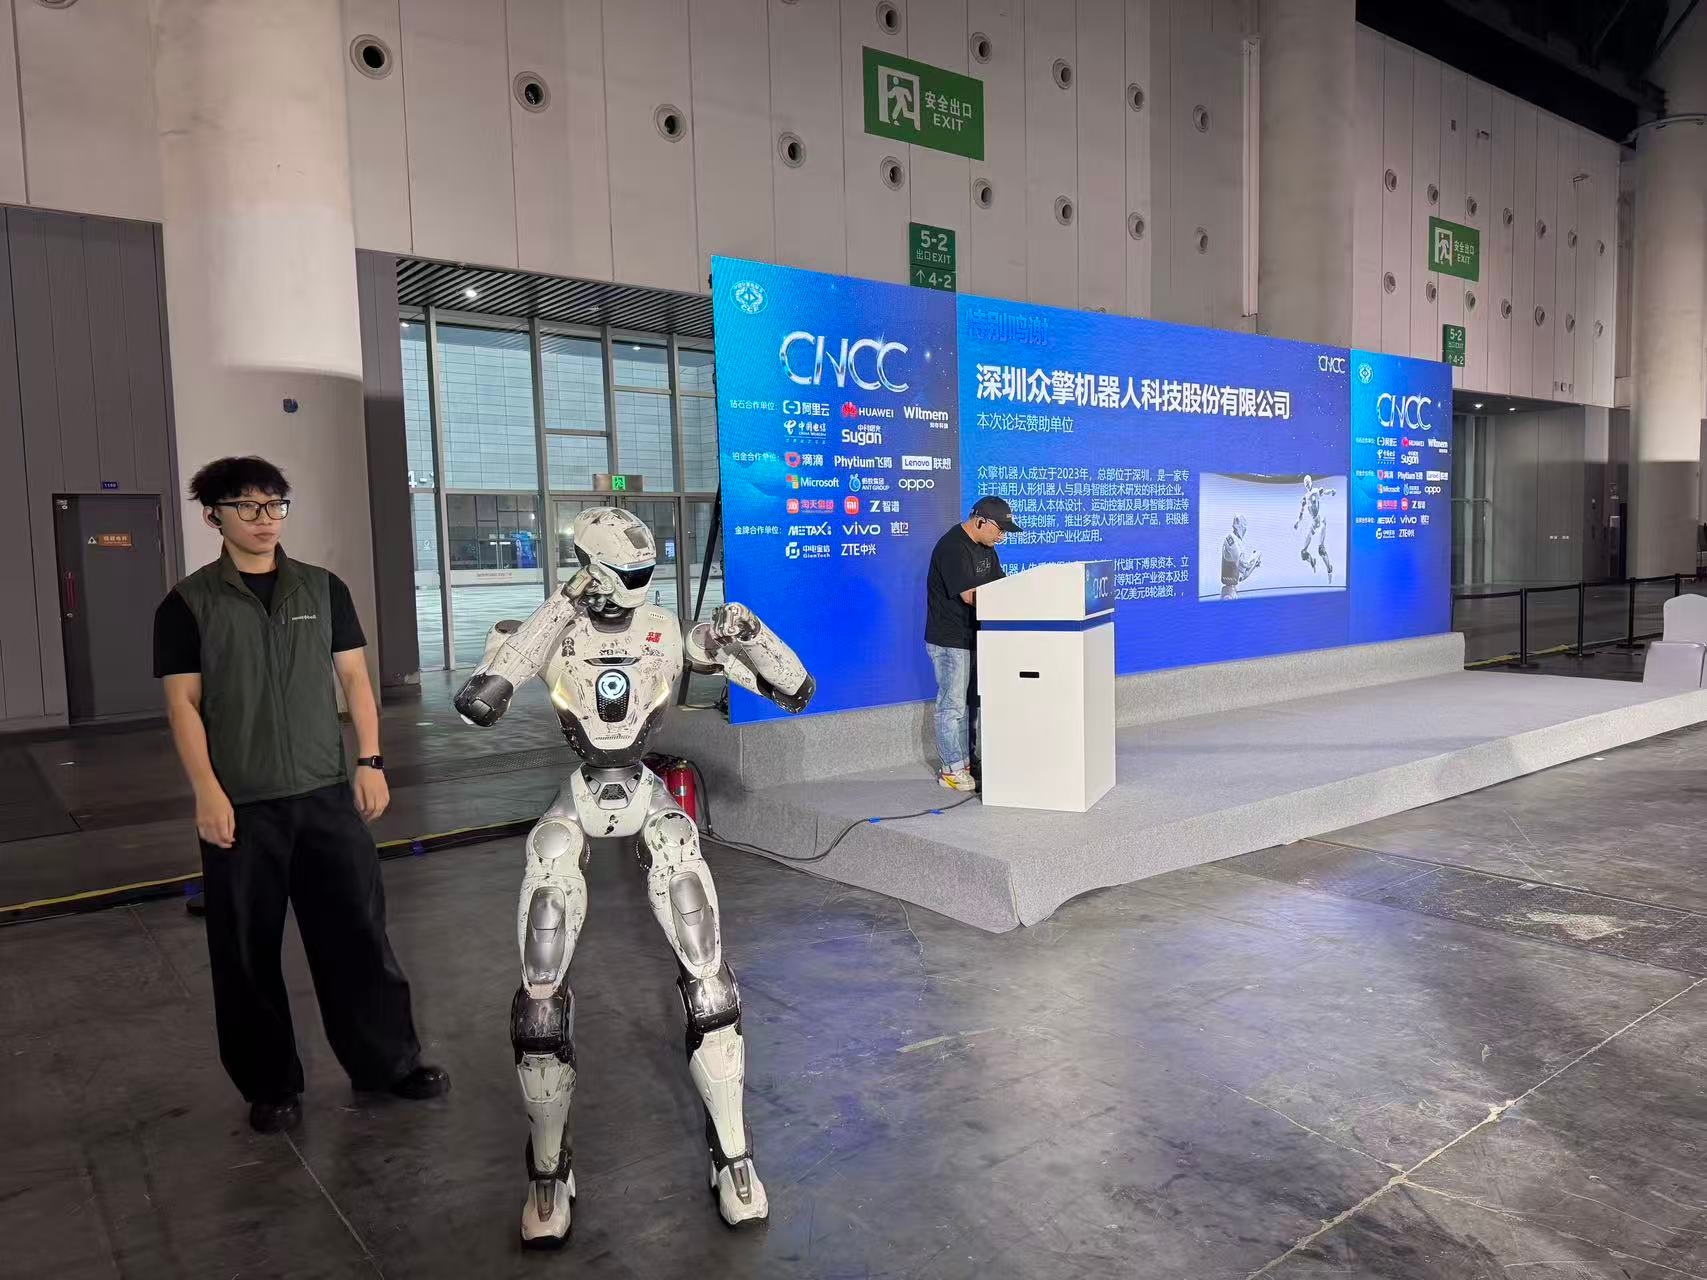
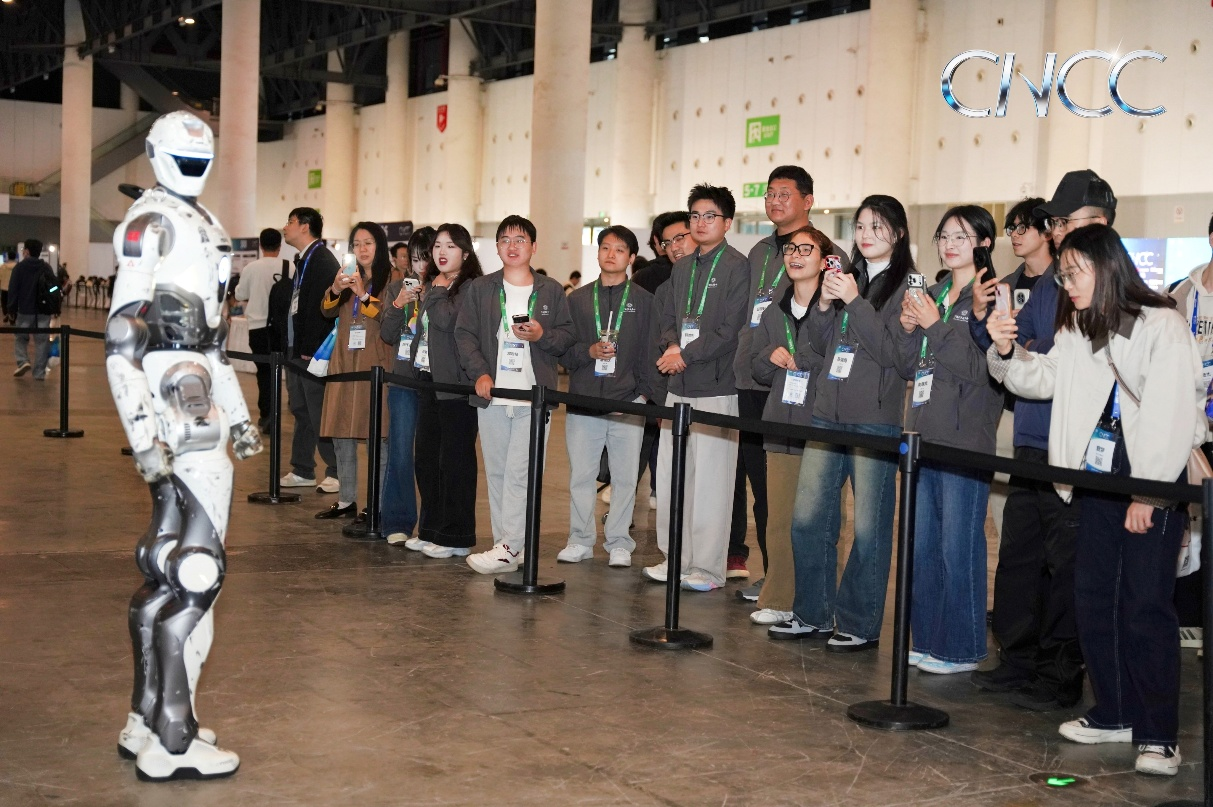
众擎T800人形机器人现场演示
随着脑机接口与具身智能的交叉融合,人机协同正从单纯的信息交互走向认知理解与自主行动的深度结合。从交互到共生,不仅是智能技术的发展方向,更是人类智能与机器智能融合发展的重要探索。
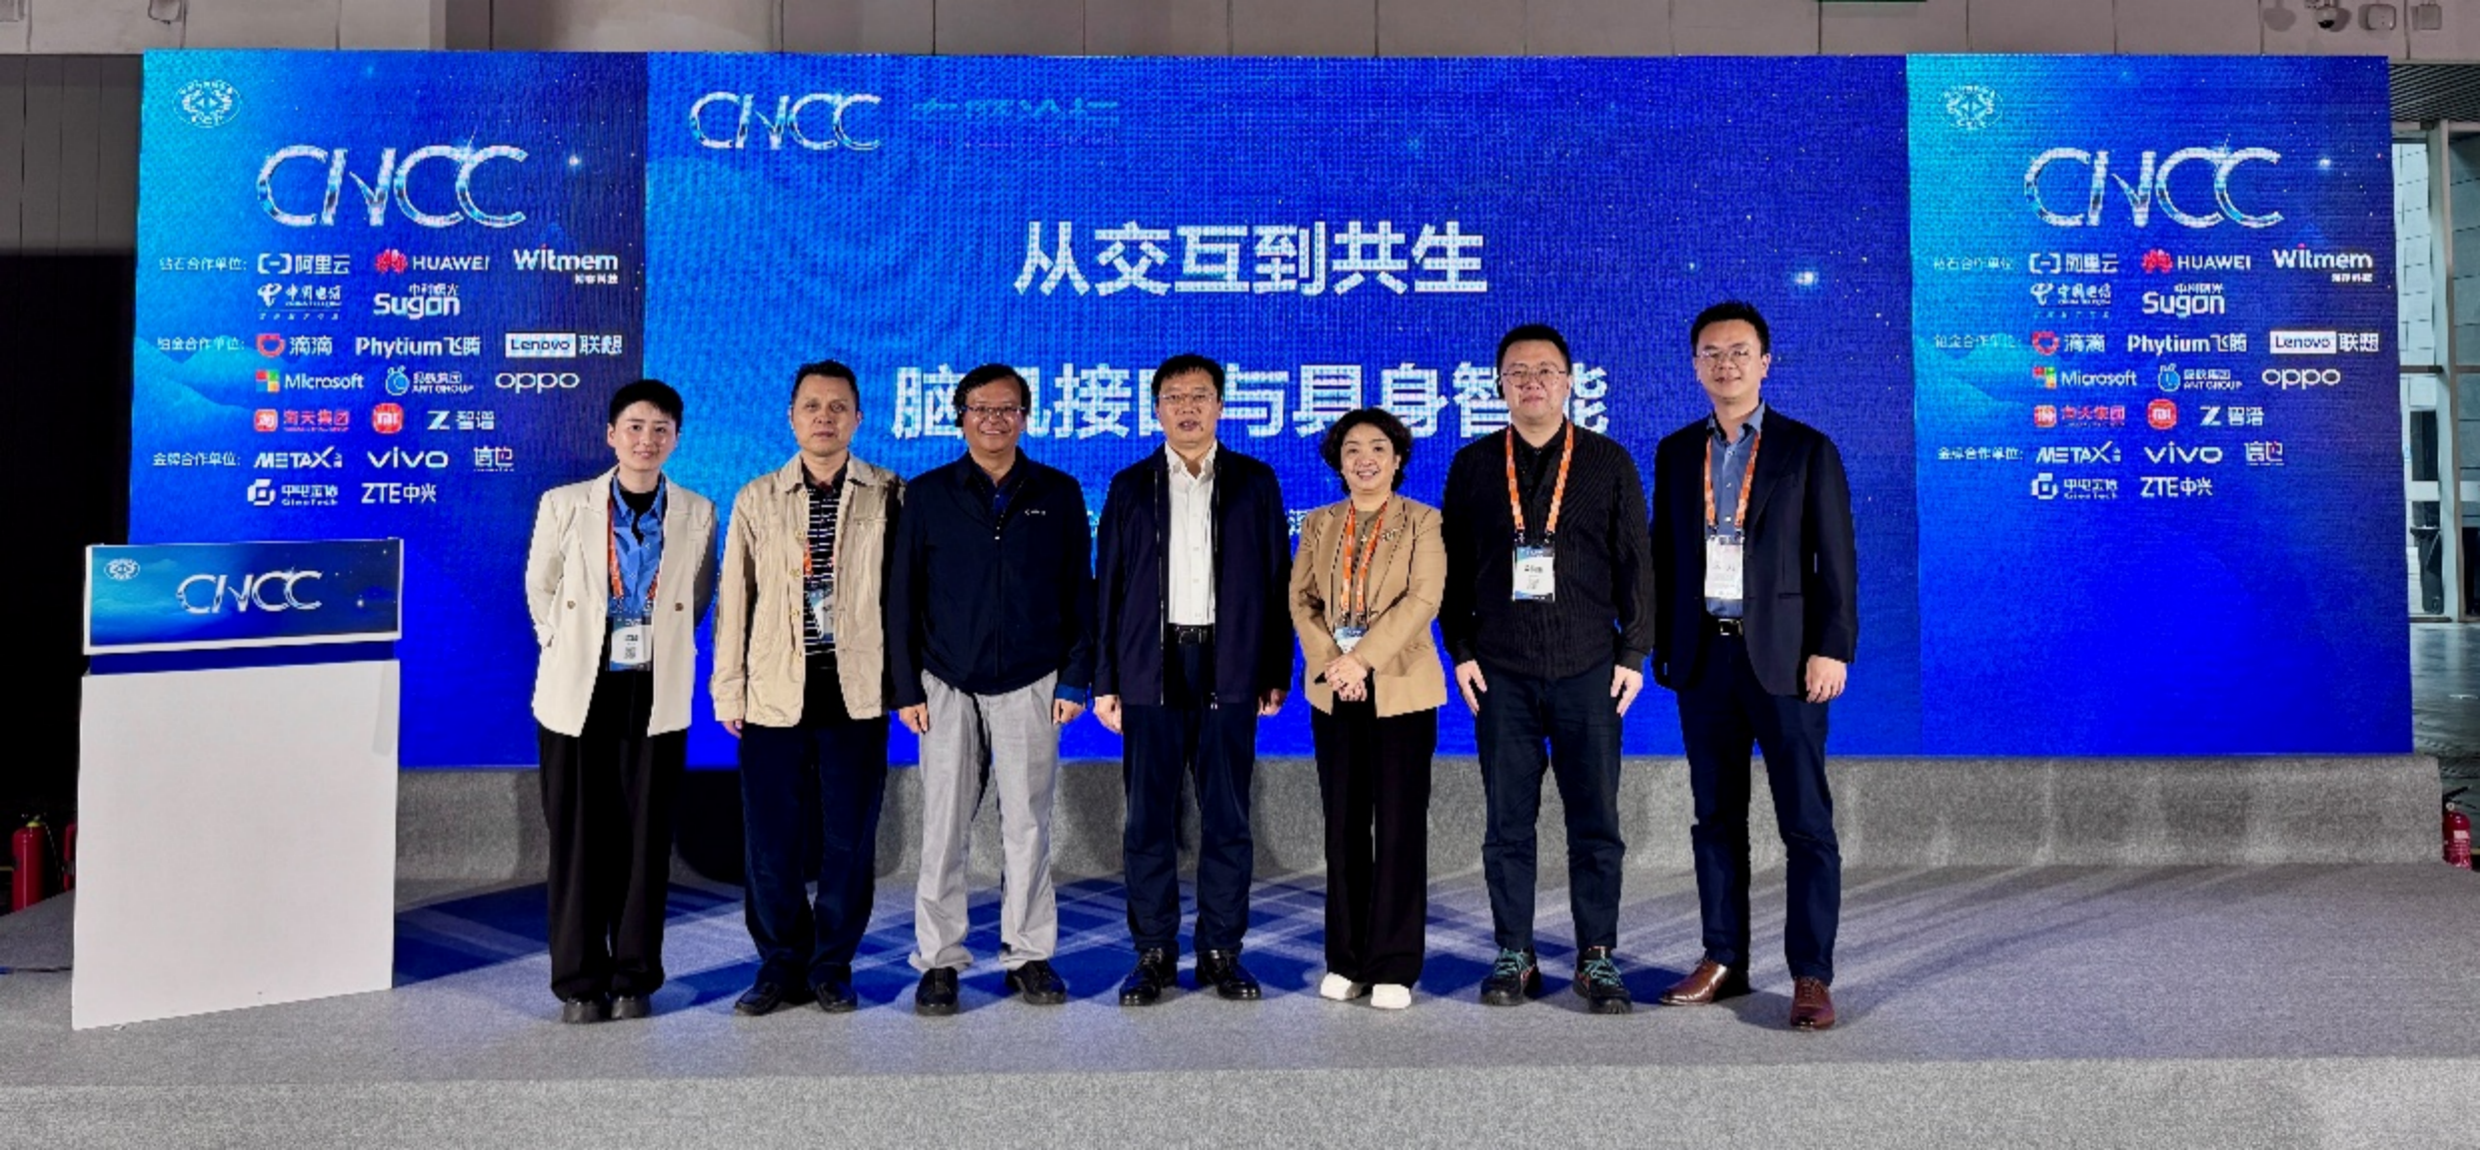
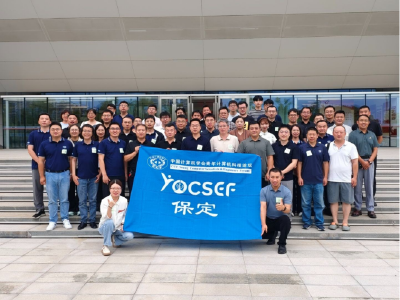
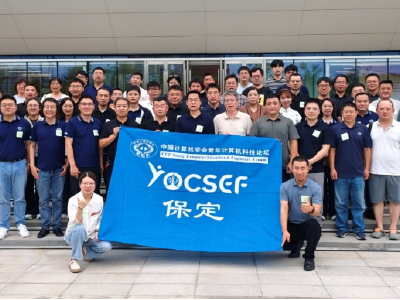
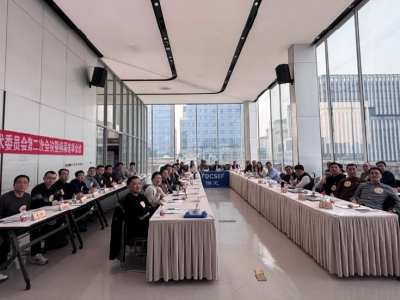
论坛与会嘉宾合影
图文 | 梁臻
编辑 | 段海涵
审核 | 段海涵






 京公网安备 11010802032778号