

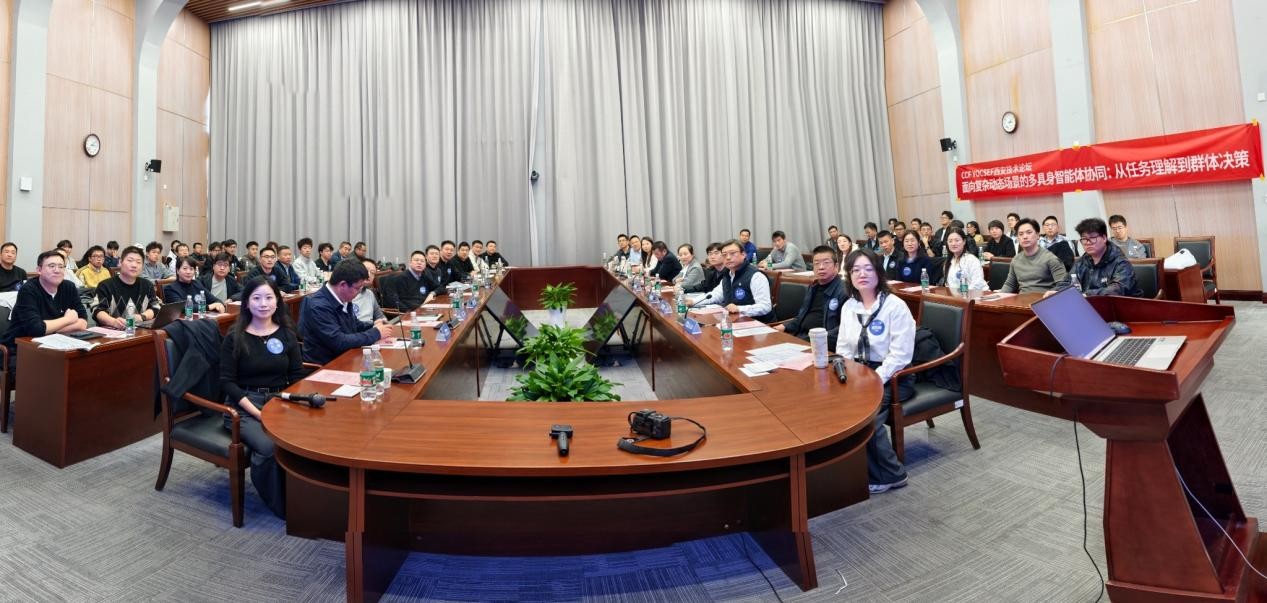
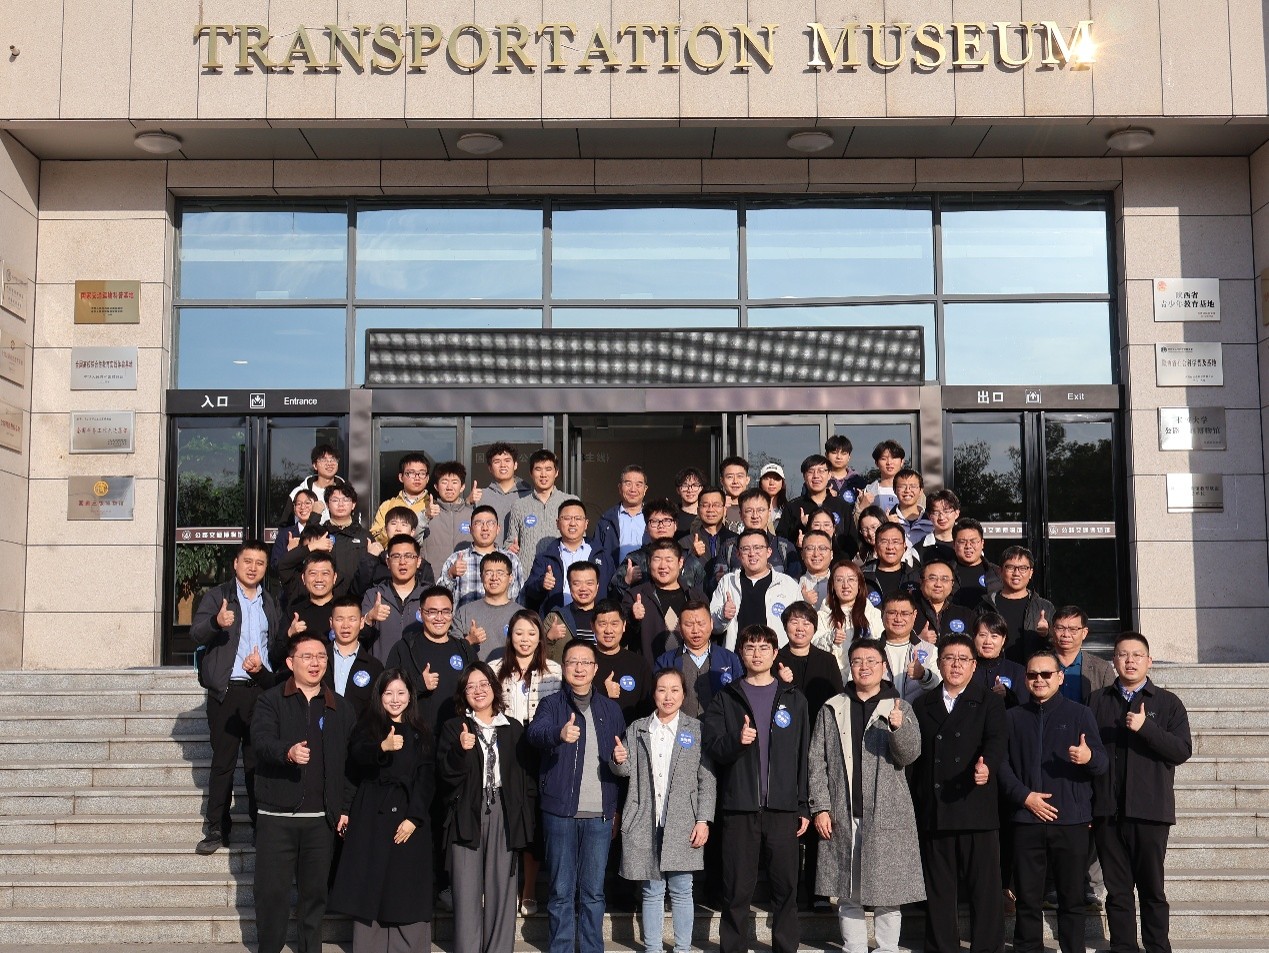
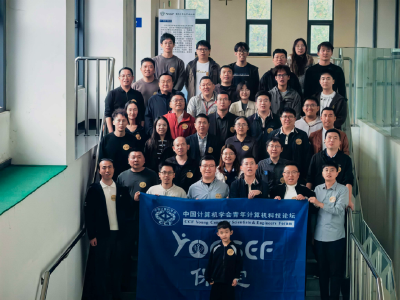
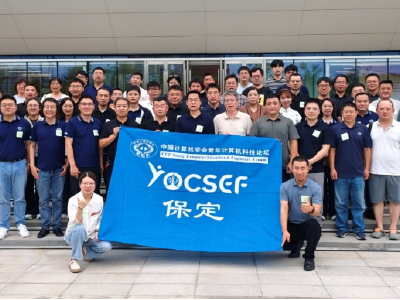
2026年11月8日,由中国计算机学会(CCF)主办、CCF YOCSEF西安分论坛组织的“面向复杂动态场景的多具身智能体协同——从任务理解到群体决策”技术论坛在长安大学(渭水校区)顺利举办。本次论坛由CCF YOCSEF西安AC委员胡玉姣和CCF YOCSEF西安现任副主席王鸽共同担任执行主席。论坛邀请长安大学机器人与具身智能学院书记闫茂德、陕西科为天网智能科技有限公司总经理王银波、西北工业大学计算机学院国家级青年人才陈旭阳、鹏城具身(北京)教育科技研究院院长王克杰担任引导嘉宾。特邀嘉宾包括陕西省工信厅张羽、西安理工大学金海燕、西安软件园人才服务部部长蔡鹏。此外,CCF YOCSEF总部副主席张忠宝、CCF YOCSEF西安23-24主席马小博、25-26主席许鹏飞,以及太原、桂林、长沙、郑州、保定等地分论坛代表及省内外高校及产业界代表共计70余位专家学者参与本次论坛。
【观点速递】
面向交通巡检、应急救援、智能制造等复杂动态场景,本论坛围绕多具身智能体从任务理解到群体决策的能力跃迁、关键瓶颈与实现路径,形成以下核心观点:
能力增量:从预设分工走向自主协同。 多具身智能体依托多模态感知、任务理解与物理交互能力,能够根据任务目标和环境变化,自主开展任务分解、角色调整与协同决策,推动群体作业由固定规则下的“动作级配合”向动态任务驱动的“自主任务级协同”转变。
关键瓶颈:从局部协作走向全局可靠。 复杂动态场景中,任务目标与环境状态的持续变化增加了协同决策的不确定性,异构本体的物理约束限制了协作的灵活性,而长时序决策中的信用分配难题,以及通信时延、端侧算力等工程限制,进一步加剧了协同难度,成为制约多具身智能体实现全局高效、稳定协作的关键因素。
实现路径:从算法创新走向场景应用。 面向复杂动态任务,多具身智能体协同需要统筹任务理解、策略学习与可靠执行,将多模态大模型、强化学习方法与底层控制、安全保障机制有机结合,提升协同策略的动态适应能力与跨场景泛化能力。同时,通过真实数据积累、仿真实测平台建设与产学研协同创新,促进算法研究与工程验证深度融合,推动多具身智能体协同技术在实际场景中落地应用。
【引导发言】
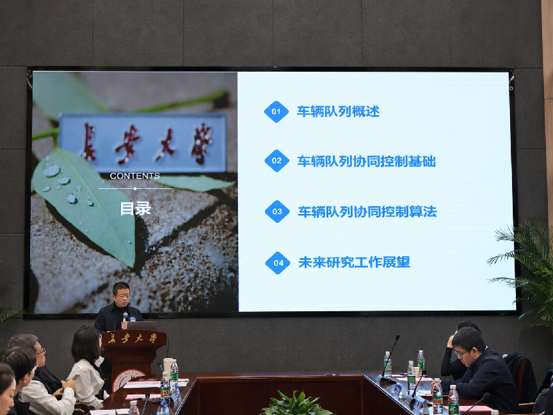
长安大学闫茂德以《典型交通场景下智能网联车辆队列协同控制》为题作引导发言。他指出,多车协同队列对提升通行效率、安全与节能至关重要,核心在于攻克通信拓扑、间距策略与全局稳定性等难题。对此,团队深入探索了通信受限与网络攻击下的能耗优化与弹性控制、大模型与强化学习驱动的博弈决策及端到端无人驾驶,并坚持“不唯仿真”,依托实车平台完成规划避障与网联验证。未来研究将向纵横向耦合换道、动态入队离队及复杂环境下的鲁棒安全演进,加速推动协同控制从经典理论走向实战落地。
陕西科为天网王银波聚焦《从语言智能到物理世界智能:时空四维智能理论与LASIS无人系统智能平台》,将低空经济智能化分为人工遥控(1.0)、规则自动(2.0)、自主智能(3.0)、多机协同(4.0)到城市级智能(5.0)五个阶段,他判断,当前行业正由2.0向3.0过渡,真正价值爆发点在于向4.0跃迁。为此,团队构建“低空大模型+场景平台+端侧硬件”三位一体体系,以单一多模态大模型替代上千个专用小模型,实现万物识别、边飞边建模与自然语言驱动的多机协同指挥。该平台已在应急救援、公安安防、违建治理与林草监测等场景落地,后续将重点攻坚系统安全与可信保障。
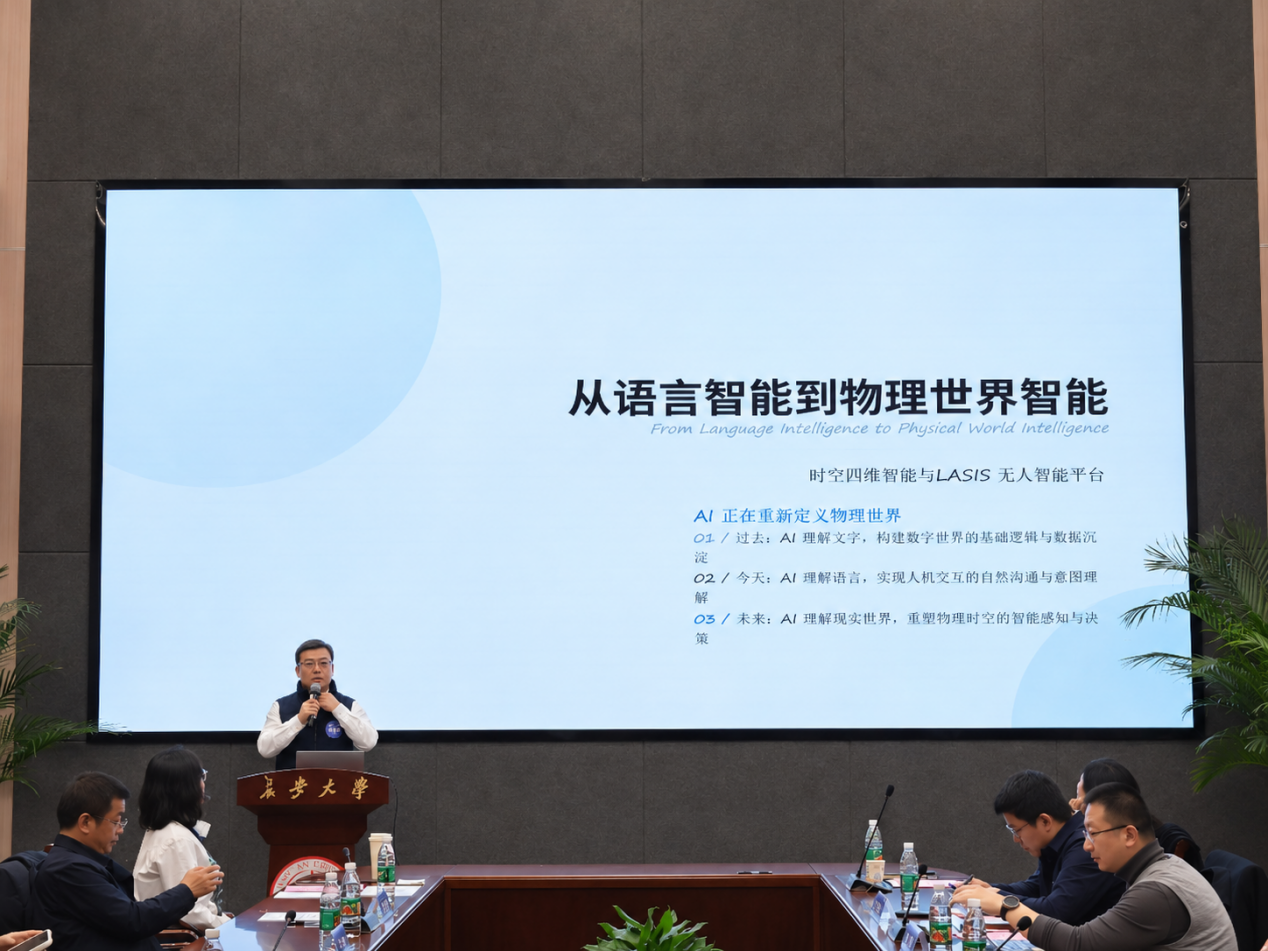
西北工业大学陈旭阳以《在交互中学会协同:从多智能体强化学习看具身群体决策》为题展开分享。他结合双机摇绳、协同抬物等案例,剖析了无通信、环境非平稳与异构等部署难题,直指配合窗口窄、信用分配难、真机数据贵及规模扩展难四大挑战。对此,他介绍了通过上层集中调度与安全约束实现异构强制协同的思路,探讨了VLA、世界模型与多智能体强化学习融合的前沿方向;同时指出当前研究虽多停留于仿真,但“大模型大脑+具身本体”范式正加速成熟,呼吁学界紧扣大模型趋势,推动群体协同走向真实物理世界。
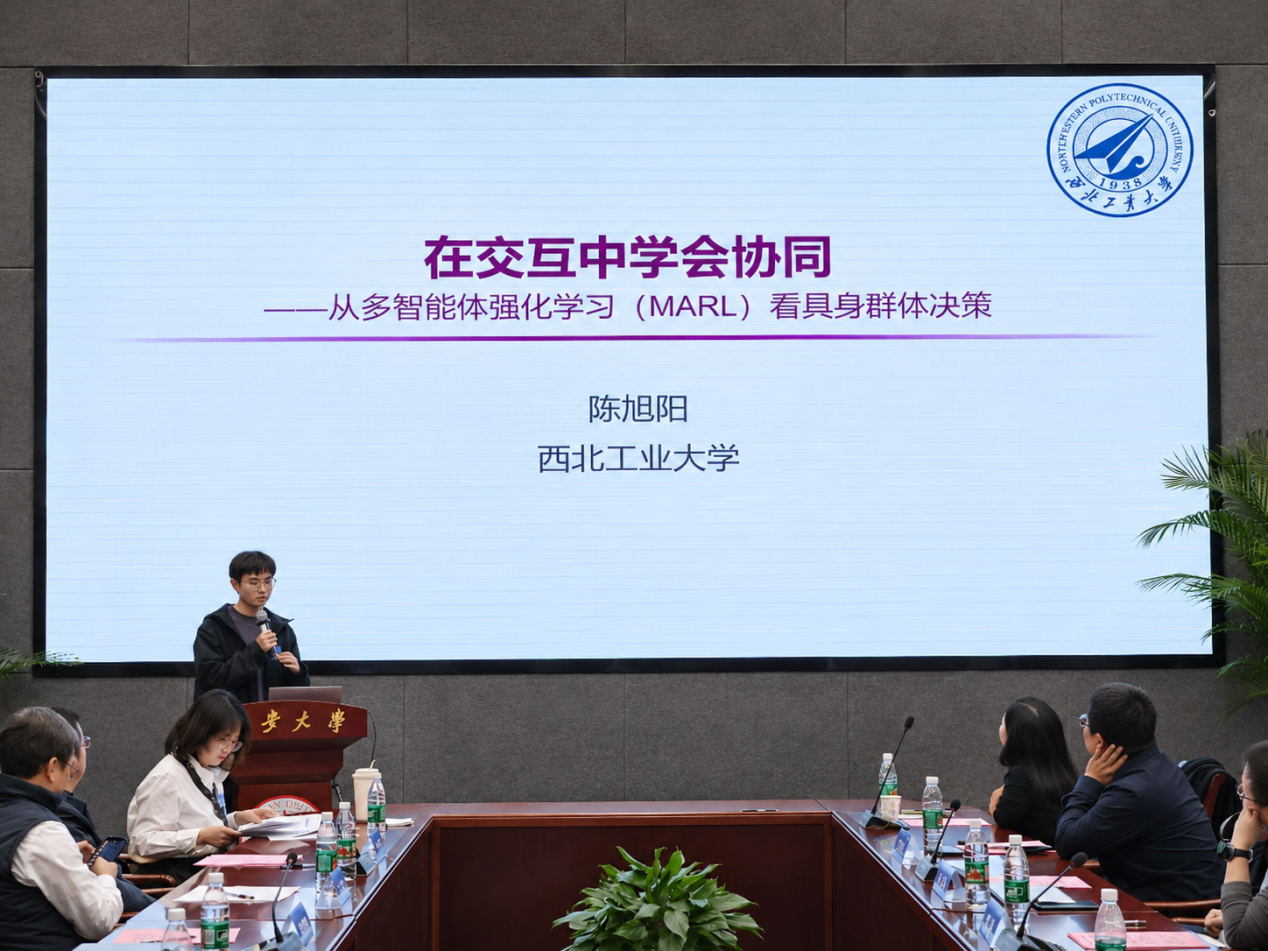
鹏城具身王克杰则以《以复杂动态协同场景为载体,具身智能新工科赛训体系的构建与实践》为题作引导发言,针对行业人才缺口,鹏城实验室自2021年起布局研究型与工程型人才培养,目前已组建三千余人团队,建成覆盖23省的算力网络,并发布包含超300万条轨迹的全球首个具身智能数据集。团队自研“世界动作模型”,攻克了三维理解不足、泛化弱、跨本体适配难及端侧时延等痛点,在工业巡检、柔性制造与智慧零售等场景落地;在此基础上构建“1+N+X”新工科赛训体系,以地震废墟救援等场景举办高校创新赛,未来拟联合应急管理部推动救援机器人实战列装。
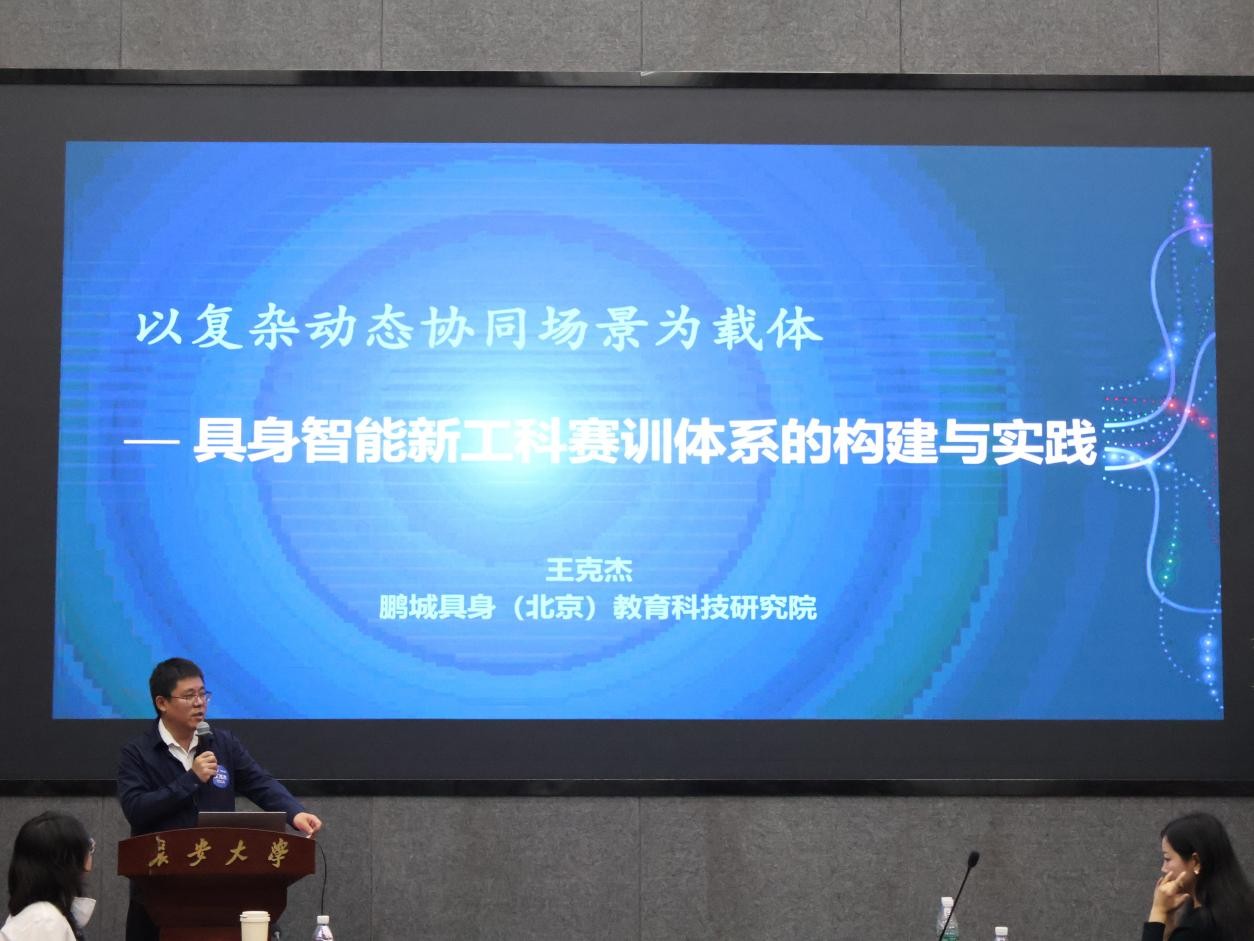
【思辨交锋】
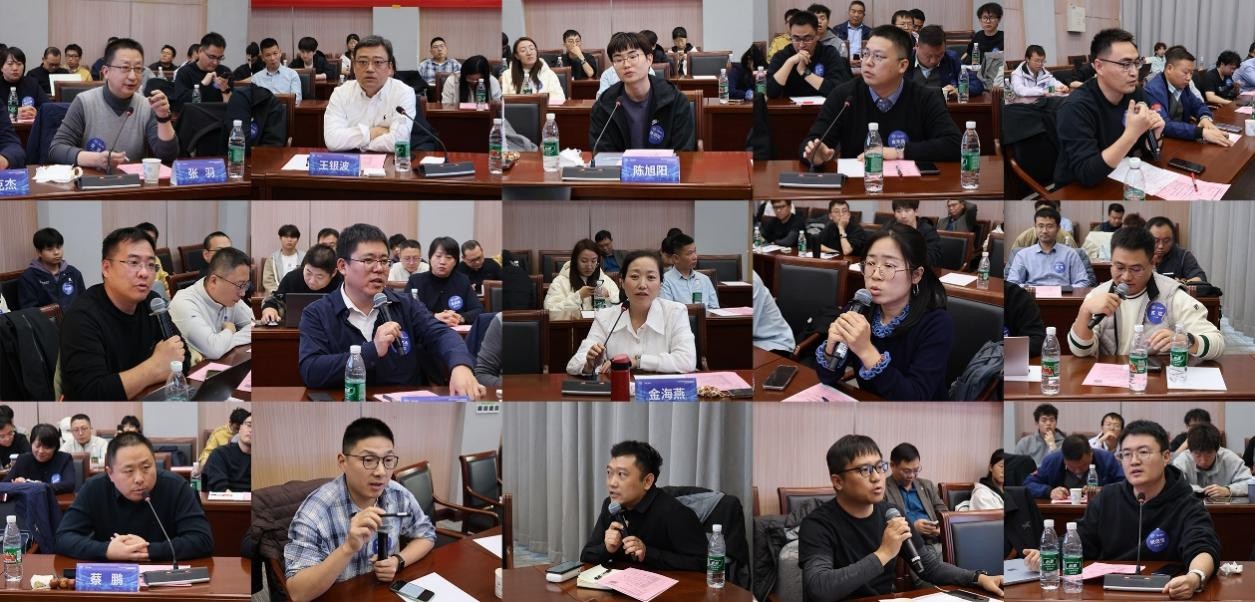
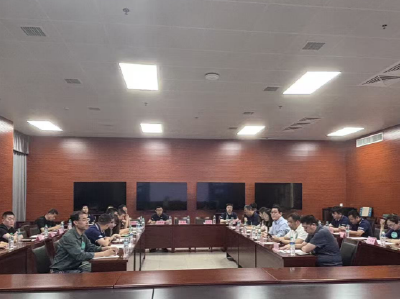
思辨环节围绕“能力增量、关键瓶颈、实现路径”三大核心议题层层递进展开。与会嘉宾立足理论研究、技术攻关与产业实践等多元视角,首先探讨具身智能为多智能体协同带来的能力跃迁,明确“能做什么”;进而剖析复杂动态场景下制约协同效能与系统可靠性的关键瓶颈,厘清“难在哪里”;最终聚焦协同策略优化与真实场景应用,探索“如何突破”。
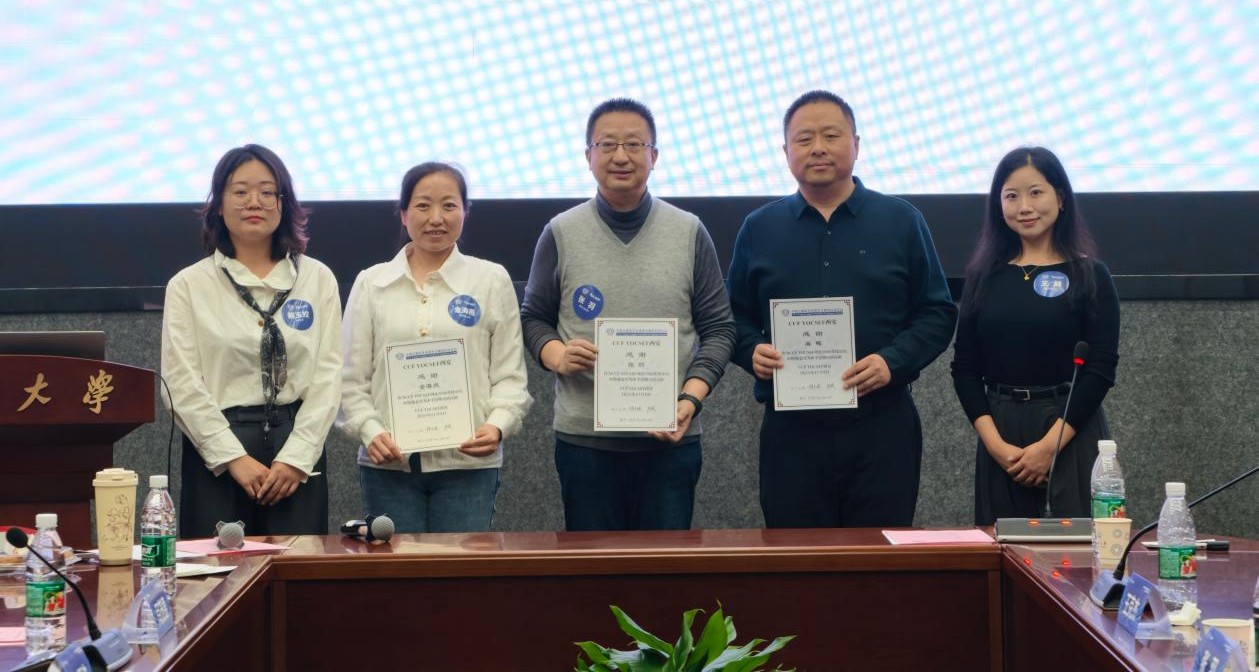
思辨点一:【能力增量】在复杂动态任务中,具身智能能为多智能体协同带来哪些新的能力增量?
张羽认为,具身智能通过世界模型和物理交互,使智能体能够在不确定环境中获取经验、调整行为,为突破预设规则下的协同方式提供基础。陈旭阳以自动驾驶和多类型机器人协同清扫为例,说明大模型在任务理解、全局规划和减少重复劳动方面的潜力。王银波结合城市管理与能源化工场景,提出固定感知设备、无人机与机器人联动,有助于形成“发现—调度—处置”的协同闭环。崔禾磊认为,具身智能体的能力异构为互补协作提供了基础,但规模扩大也要求同步提升协同安全;王祝则指出,分层架构有助于发挥大模型的高层语义与决策能力,端到端方案可降低响应时延,低时延本身也是重要的能力增量。王克杰补充,具身智能还需提升跨场景泛化能力,才能将这些能力进一步延伸至复杂动态任务。总体来看,与会嘉宾主要从物理交互、全局规划、异构互补与低时延响应等方面理解能力增量,并认为其价值最终应体现为复杂动态任务中群体协同效能的提升。
思辨点二:【关键瓶颈】当任务目标、环境状态与智能体状态变化时,多具身智能体协同的关键瓶颈在哪里?
金海燕指出,多智能体不仅要共享坐标和识别结果,更要共享语境与语义,同时需要应对感知不确定性、模型面对未知场景过度“自信”等问题。孙庆爽关注集中式“大脑”与分布式智能之间的关系,认为除统一感知和任务分配之外,还需保留集群的鲁棒性与个体优势;罗靖则提出,如何以语言、图像等其他形式向大模型准确描述智能体的能力边界及其协同约束,是打通大模型与具身智能的关键。苏斌与王银波从数据角度指出,数据采集方式、泛化能力以及合成数据与真实场景之间的差距,都会影响协同策略的可靠性。张永敏认为,任务分解与按需分配的前提是准确刻画智能体自身能力;张畔进一步提出,应识别群体中的高能力个体并合理分配任务。蔡鹏、董云云和王祝分别从通信受限与级联失效、异常发生后的任务切换、虚实差异与意图共享等方面分析了动态协同的障碍。王克杰强调算力、能源、本体灵活度和运动控制等基础约束,韩磊则将难点归纳为异构能力表示、无中心协同一致性、模型动态演化及规模化验证。总体来看,讨论主要形成两类判断:一类聚焦数据、感知、算力与本体等基础约束,另一类聚焦语义共享、能力刻画、通信调度与动态重构等协同机制,二者共同影响多具身智能体的稳定协作。
思辨点三:【实现路径】面向动态任务,多具身智能体如何学习高效、适应且可靠的协同策略?
蔡鹏提出,“高效、适应、可靠”在现阶段可能构成“不可能三角”,关键不仅在于正常状态下的任务分配,更在于意外发生时能否以较低代价在线重构。陈旭阳主张采用“领导者+跟随者”的分层结构,由大模型负责任务理解、突变应对与规划,轻量级执行者完成专门任务;金海燕提出根据位置与感知可靠性动态分配决策角色,并通过在线反馈持续修正;韩磊介绍了以技能与记忆机制增强泛化、通过问题拆分提升调度效率的思路。崔禾磊将现实路径概括为“专精分工+提前预测+能力冗余+边界内运行”,边思振则强调提升单体感知与计算能力,将信息筛选和推理前移至传感器端。邓钧忆提出打通感知、认知、决策、行动与硬件、通信、算法、执行等环节。温营坤从无线通信认证与加密角度补充了协同安全保障。董云云主张将泛化、容错、恢复和安全纳入系统评价,张忠宝则将协同归纳为共同认知、策略制定、物理执行、安全与恢复四个步骤,突出突发情况下的补位能力。总体来看,与会嘉宾提出的路径可归纳为分层与动态调度、专精分工与能力冗余、在线修正与安全恢复三个方向,目标是在动态任务中兼顾协同效率、环境适应与运行可靠。
【论坛总结】
论坛最后,CCF YOCSEF西安AC主席崔禾磊与CCF YOCSEF总部副主席张忠宝先后作总结发言。他们充分肯定了本次论坛的选题价值与研讨成效,认为论坛紧扣前沿技术发展趋势,围绕“能力增量、关键瓶颈、实现路径”三个层层递进的议题展开,汇聚了来自不同研究领域与产业背景的嘉宾,观点专业、视角多元,为进一步深化多具身智能体协同研究提供了有益启发。同时,他们也指出,思辨环节的观点交锋仍有提升空间,建议今后在议题设计中进一步强化争议性与对立性,以更具张力的问题设置激发深层次思想碰撞。
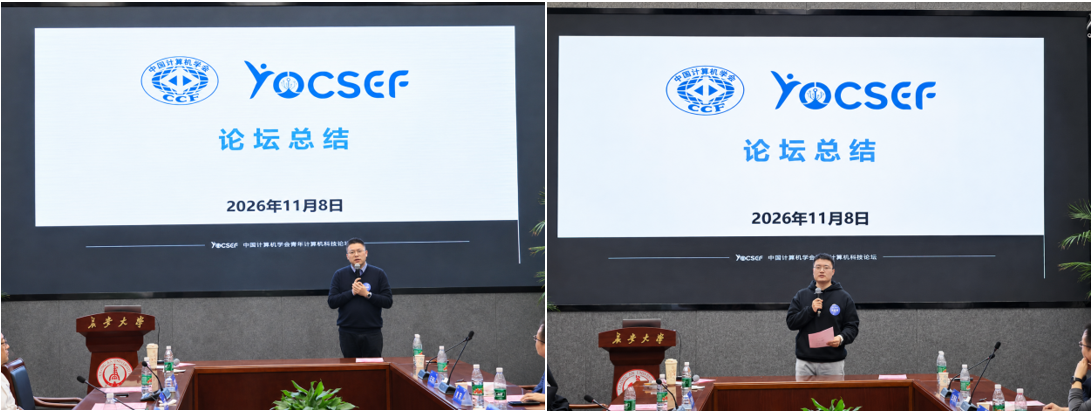
通过深入交流,论坛形成了三方面主要共识:一是从单体智能提升走向群体协同增效,具身智能的核心价值不仅在于增强单个智能体的自主能力,更在于提升复杂动态任务中的整体协同效能;二是从单一算法突破走向多技术体系融合,可靠协同不能仅依赖大模型或某一类算法,而需感知、通信、本体、任务调度与安全机制协同支撑;三是从通用方案探索走向场景适配优化,面对不同任务需求,应统筹集中式与分布式、通用性与专精性、协同效率与系统可靠性,在多重技术权衡中构建适应具体场景的协同策略。
记录:张海曦、毋英凯
撰写:胡玉姣
校对:崔禾磊、王鸽、杨旭东、陈威、石俊飞






 京公网安备 11010802032778号